IOSG|Видение будущего робототехнической отрасли: конвергентная эволюция автоматизации, искусственного интеллекта и Web3
Автор: Jacob Zhao @IOSG
Панорама робототехники: от промышленной автоматизации к человекоподобному интеллекту
Традиционная цепочка создания стоимости в робототехнике已形成自下而上的完整分层体系... -> Сформировалась целостная иерархическая система снизу вверх, охватывающая четыре ключевых этапа:核心零部件 — промежуточные системы управления — производство полных установок — интеграция приложений. 核心零部件(控制器、伺服、减速器、传感器、电池等)技术壁垒最高,决定了整机性能与成本下限;-> Ключевые компоненты (контроллеры, сервоприводы, редукторы, датчики, батареи и т. д.) обладают наиболее высокими технологическими барьерами и определяют нижнюю границу производительности и стоимости整机;控制系统是机器人的“大脑与小脑”,负责决策规划与运动控制;-> Системы управления выступают «мозгом и мозжечком» робота, отвечая за принятие решений, планирование и управление движением;整机制造体现供应链整合能力。系统集成与应用决定商业化深度正成为新的价值核心。-> Производство полных машин демонстрирует способность к интеграции цепочки поставок. Интеграция систем и их применение, определяющие глубину коммерциализации, становятся новым ядром ценности.
按应用场景与形态,全球机器人正沿着“工业自动化 → 场景智能化 → 通用智能化”的路径演进,形成五大主要类型:工业机器人、移动机器人、服务机器人、特种机器人以及人形机器人-> В зависимости от сценариев применения и формы глобальная робототехника эволюционирует по траектории «промышленная автоматизация → ситуативная интеллектуализация → универсальная интеллектуализация», формируя пять основных типов: промышленные, мобильные, сервисные, специальные и человекоподобные роботы.
#工业机器人(Industrial Robots)
当前唯一全面成熟的赛道,广泛应用于焊接、装配、喷涂与搬运等制造环节。行业已形成标准化供应链体系,毛利率稳定,ROI 明确。其中的子类协作机器人(Cobots)强调人机共作、轻量易部署,成长最快。-> Единственная полностью зрелая отрасль на данный момент, широко применяется в сварке, сборке, покраске и транспортировке в производственных процессах. В отрасли已形成标准化供应链体系... сформирована стандартизированная система поставок, маржинальность стабильна, ROI очевиден. 其中的子类协作机器人 (Cobots) emphasizes human-machine collaboration, lightweight and easy deployment, fastest growing. Подкласс协作机器人 (Cobots) подчеркивает совместную работу человека и машины, легкость конструкции и простоту развертывания, демонстрирует самые высокие темпы роста.
代表企业:ABB、发那科 (Fanuc)、安川电机(Yaskawa)、库卡(KUKA)、Universal Robots、节卡、遨博。-> Представители: ABB, Fanuc, Yaskawa, KUKA, Universal Robots, Jaka, AUBO.
#移动机器人(Mobile Robots)
包括 AGV(自动导引车) 与 AMR(自主移动机器人),在物流仓储、电商配送与制造运输中大规模落地,已成为 B 端最成熟品类。-> Включает AGV (автоматические направляемые тележки) и AMR (автономные мобильные роботы),大规模落地广泛应用于物流仓储、电商配送与制造运输中... широко внедряются в логистике, складировании, электронной коммерции и производстве.已成为 B 端最成熟品类。Стали самым зрелым продуктом для корпоративного сектора.
代表企业:Amazon Robotics、极智嘉 (Geek+)、快仓(Quicktron)、Locus Robotics。-> Представители: Amazon Robotics, Geek+, Quicktron, Locus Robotics.
#服务机器人(Service Robots)
面向清洁、餐饮、酒店与教育等行业,是消费端增长最快的领域。清洁类产品已进入消费电子逻辑,医疗与商用配送加速商业化。此外一批更通用的操作型机器人正在兴起(如 Dyna 的双臂系统)——比任务特定型产品更灵活,但又尚未达到人形机器人的通用性。-> Ориентированы на чистку, HoReCa, гостиничный и образовательный сектора, это самый быстрорастущий сегмент потребительского рынка. Продукты для уборки уже следуют логике потребительской электроники, медицинское и коммерческое доставочное оборудование ускоряет коммерциализацию. Кроме того, растет количество более универсальных манипуляторных роботов (например, двухручная система от Dyna) — они гибче специализированных продуктов, но еще не достигают уровня универсальности человекоподобных роботов.
代表企业:科沃斯、石头科技、普渡科技、擎朗智能、iRobot、 Dyna 等。-> Представители: Ecovacs, Roborock, Pudu, Keenon, iRobot, Dyna и др.
#特种机器人
主要服务于医疗、军工、建筑、海洋与航天等场景,市场规模有限但利润率高、壁垒强,多依赖政府与企业订单,处于垂直细分成长阶段,典型项目包括直觉外科、Boston Dynamics、ANYbotics、NASA Valkyrie 等。-> В основном обслуживает такие сферы, как медицина, оборонная промышленность, строительство, морская и космическая отрасли. Рынок ограничен, но отличается высокой рентабельностью и сильными барьерами; опирается преимущественно на государственные и корпоративные заказы, находится на стадии вертикального нишевого роста. Типичные проекты включают Intuitive Surgical, Boston Dynamics, ANYbotics, NASA Valkyrie и др.
#人形机器人(Humanoid Robots)
被视为未来“通用劳动力平台”。-> Рассматриваются как будущая «универсальная рабочая платформа».
代表企业:Tesla(Optimus)、Figure AI(Figure 01)、Sanctuary AI (Phoenix)、Agility Robotics(Digit)、Apptronik (Apollo)、1X Robotics、Neura Robotics、宇树科技(Unitree)、优必选(UBTECH)、智元机器人等。-> Представители: Tesla (Optimus), Figure AI (Figure 01), Sanctuary AI (Phoenix), Agility Robotics (Digit), Apptronik (Apollo), 1X Robotics, Neura Robotics, Unitree, UBTECH, 智元机器人 (Zhiyuan Robot) и др.
人形机器人是当下最受关注的前沿方向,其核心价值在于以人形结构适配现有社会空间,被视为通往“通用劳动力平台”的关键形态。与追求极致效率的工业机器人不同,人形机器人强调通用适应性与任务迁移能力,可在不改造环境的前提下进入工厂、家庭与公共空间。-> На данный момент человекоподобные роботы находятся в центре внимания передовых направлений. Их главная ценность заключается в адаптации к существующему социальному пространству благодаря человекоподобной структуре, что делает их ключевой формой на пути к «универсальной рабочей платформе». В отличие от промышленных роботов, ориентированных на максимальную эффективность, человекоподобные акцентируют внимание на универсальной адаптивности и способности переносить задачи, позволяя проникать в фабрики, дома и общественные пространства без модернизации среды.
目前,大多数人形机器人仍停留在技术演示阶段,主要验证动态平衡、行走与操作能力。虽然已有部分项目在高度受控的工厂场景中开始小规模部署(如 Figure × BMW、Agility Digit),并预计自 2026 年起会有更多厂商(如 1X)进入早期分发,但这些仍是“窄场景、单任务”的受限应用,而非真正意义上的通用劳动力落地。整体来看,距离规模化商业化仍需数年时间。核心瓶颈包括:多自由度协调与实时动态平衡等控制难题;受限于电池能量密度与驱动效率的能耗与续航问题;在开放环境中容易失稳、难以泛化的感知—决策链路;显著的数据缺口(难以支撑通用策略训练);跨形体迁移尚未攻克;以及硬件供应链与成本曲线(尤其在中国以外地区)仍构成现实门槛,使大规模、低成本部署的实现难度进一步提高。-> В настоящее время большинство человекоподобных роботов все еще находятся на этапе технических демонстраций, где главным образом отрабатываются динамическое равновесие, ходьба и манипуляции. Хотя некоторые проекты уже начали пилотное развертывание в строго контролируемых фабричных условиях (например, Figure × BMW, Agility Digit), и ожидается, что с 2026 года больше производителей (например, 1X) начнут раннюю распределительную фазу, эти решения остаются ограниченным приложениями «узкого профиля и одной задачи», а не истинным внедрением универсальной рабочей силы. В целом, до масштабируемой коммерциализации необходимо несколько лет. Ключевые узкие места включают: проблемы управления, такие как координация множества степеней свободы и обеспечение динамического баланса в реальном времени; вопросы энергопотребления и автономности, ограниченные плотностью энергии аккумуляторов и КПД привода; цепи восприятия и принятия решений, склонные к нестабильности и плохой обобщаемости в открытых средах; значительный дефицит данных (затрудняющий тренировку общих политик); нерешенный вопрос переноса между разными корпусами; а также аппаратная цепочка поставок и кривая затрат (особенно за пределами Китая), которые продолжают оставаться реальными барьерами, усложняя массовое и экономически выгодное развертывание.
未来商业化路径预计将经历三个阶段:短期以 Demo-as-a-Service 为主,依赖试点与补贴;中期演进为 Robotics-as-a-Service (RaaS),构建任务与技能生态;长期以劳动力云与智能订阅服务为核心,推动价值重心从硬件制造转向软件与服务网络。总体而言,人形机器人正处于从演示到自学习的关键过渡期,未来能否跨越控制、成本与算法三重门槛,将决定其能否真正实现具身智能。-> Ожидается, что путь коммерциализации пройдет через три этапа: краткосрочный фокус на Demo-as-a-Service, зависящий от пилотов и субсидий; среднесрочный переход к Robotics-as-a-Service (RaaS) с созданием экосистем задач и навыков; долгосрочное ядро в виде облаков рабочей силы и интеллектуальных подписок, смещающее центр ценности от производства оборудования к программному обеспечению и сервисным сетям. В целом, человекоподобные роботы находятся в критической точке перехода от демонстраций к самостоятельному обучению. Способность преодолеть тройной барьер управления, затрат и алгоритмов в будущем определит, удастся ли им действительно воплотить_embodied_intelligence.
AI × Робототехника: Рассвет эпохи воплощённого ИИ
传统自动化主要依赖预编程与流水线式控制(如感知–规划–控制的 DSOP 架构),只能在结构化环境中可靠运行。而现实世界更为复杂多变,新一代具身智能(Embodied AI)走的是另一条范式:通过大模型与统一表示学习,使机器人具备跨场景的“理解—预测—行动”能力。具身智能强调身体(硬件)+ 大脑(模型)+ 环境(交互)的动态耦合,机器人是载体,智能才是核心。-> Традиционная автоматизация преимущественно опирается на предварительное программирование и конвейерный контроль (например, архитектуру DSOP: восприятие–планирование–управление), обеспечивая надежную работу только в структурированных средах. Реальный мир сложнее и изменчивее; новое поколение воплощенного ИИ (Embodied AI) следует иной парадигме: благодаря большим моделям и унифицированному представлению обучения роботы обретают способность к «пониманию–предсказанию–действию» в разных сценариях. Воплощенный ИИ подчеркивает динамическую связку тела (аппаратного обеспечения), мозга (модели) и среды (взаимодействия); робот выступает носителем, тогда как интеллект остается ключевым.
生成式 AI(Generative AI) 属于语言世界的智能,擅长理解符号与语义;具身智能(Embodied AI) 属于现实世界的智能,掌握感知与行动。二者分别对应“大脑”与“身体”,代表 AI 演化的两条平行主线。从智能层级上看,具身智能比生成式 AI 更高阶,但其成熟度仍明显落后。LLM依赖互联网的海量语料,形成清晰的“数据 → 算力 → 部署”闭环;而机器人智能需要第一视角、多模态、与动作强绑定的数据——包括远程操控轨迹、第一视角视频、空间地图、操作序列等,这些数据天然不存在,必须通过真实交互或高保真仿真生成,因此更加稀缺且昂贵。虽然模拟与合成数据有所帮助,但仍无法替代真实的传感器—运动经验,这也是 Tesla、Figure 等必须自建遥操作数据工厂的原因,也是东南亚出现第三方数据标注工厂的原因。简而言之:LLM 从现成数据中学习,而机器人必须通过与物理世界互动来“创造”数据。未来 5–10 年,二者将在 Vision–Language–Action 模型与 Embodied Agent 架构上深度融合——LLM 负责高层认知与规划,机器人负责真实世界执行,形成数据与行动的双向闭环,共同推动 AI 从“语言智能”迈向真正的通用智能(AGI)。-> Генеративный ИИ (Generative AI) принадлежит интеллекту языкового мира, он отлично справляется с пониманием символов и семантики; воплощенный ИИ (Embodied AI) относится к интеллекту реального мира, освоившему восприятие и действие. Они соответствуют «мозгу» и «телу», представляя две параллельные линии эволюции ИИ. На иерархии интеллекта воплощенный ИИ находится на более высоком уровне, однако его зрелость все еще явно отстаёт. LLM опираются на огромные объемы интернет-корпуса, формируя четкий цикл «данные → вычисления → развёртывание»; в то же время ИИ роботов требует данных первого лица, мультимодальных и жестко связанных с действиями — включая траектории удалённого управления, видео от первого лица, карты пространства, последовательности операций и т. д. Эти данные изначально отсутствуют и должны генерироваться через реальное взаимодействие или высокодетализированное моделирование, что делает их ещё более дефицитными и дорогими. Хотя симуляция и синтетические данные помогают, они всё равно не способны заменить реальный сенсорно-двигательный опыт. Именно поэтому Tesla, Figure и другие вынуждены создавать собственные фабрики данных телеуправления, а в Юго-Восточной Азии появляются сторонние студии разметки. Короче говоря: LLM учится на готовых данных, тогда как роботы должны «создавать» данные посредством взаимодействия с физическим миром. В ближайшие 5–10 лет оба направления глубоко интегрируются на базе моделей Vision–Language–Action и архитектуры Embodied Agent — LLM займётся верхнеуровневым когнитивным анализом и планированием, а робот будет выполнять задачи в реальном мире, создавая двунаправленный цикл данных и действий, совместно продвигая ИИ от «языкового интеллекта» к истинному общему интеллекту (AGI).
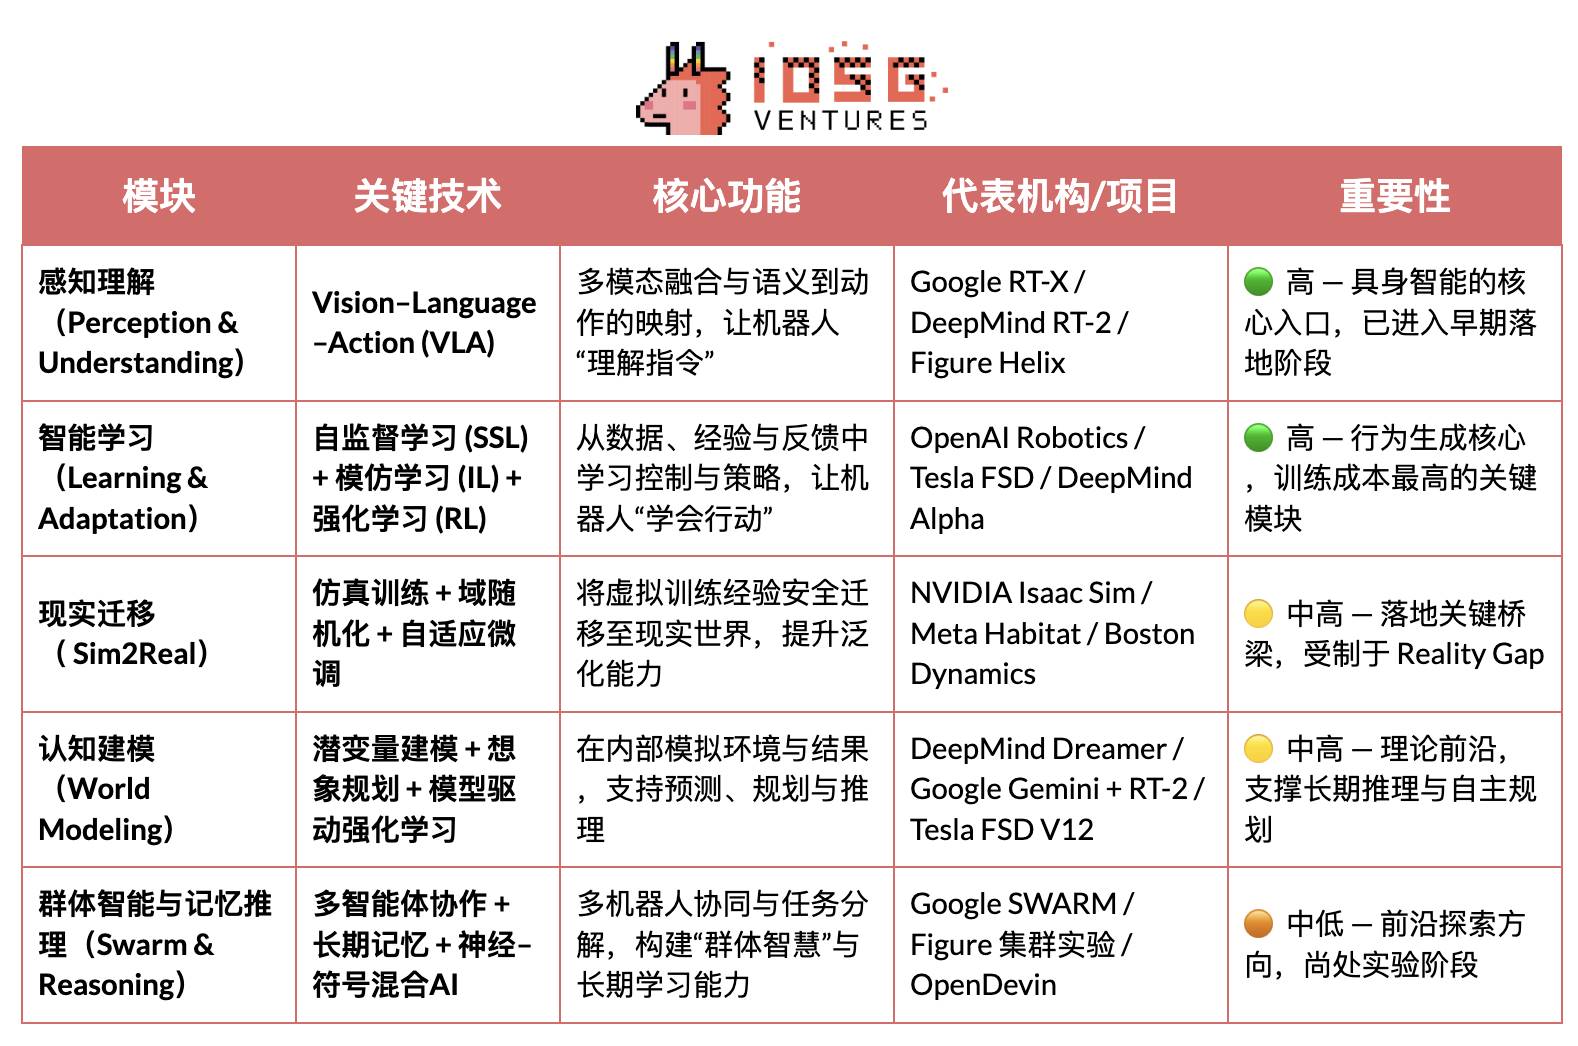
具身智能的核心技术体系可视为一个自下而上的智能栈:VLA(感知融合)、RL/IL/SSL(智能学习)、Sim2Real(现实迁移)、World Model(认知建模)、以及多智能体协作与记忆推理(Swarm & Reasoning)。其中,VLA 与 RL/IL/SSL 是具身智能的“发动机”,决定其落地与商业化;Sim2Real 与 World Model 是连接虚拟训练与现实执行的关键技术;多智能体协作与记忆推理则代表更高层次的群体与元认知演化。-> Основную технологическую систему воплощённого ИИ можно рассматривать как интелигентный стек, растущий снизу вверх: VLA (слияние восприятия), RL/IL/SSL (обучение интеллекта), Sim2Real (перенос в реальность), World Model (когнитивное моделирование) и многоагентное взаимодействие с памятью и рассуждениями (Swarm & Reasoning). Из них VLA и RL/IL/SSL являются «двигателями» воплощённого ИИ, определяющими его внедрение и коммерциализацию; Sim2Real и World Model служат ключевыми технологиями, соединяющими виртуальное обучение и реальное выполнение; многоагентное взаимодействие и память/рассуждения представляют собой эволюцию на более высоких уровнях роевого и метакогнитивного интеллекта.
感知理解:视觉–语言–动作模型(Vision–Language–Action)
VLA 模型通过整合视觉(Vision)–语言(Language)–动作(Action)三个通道,使机器人能够从人类语言中理解意图并转化为具体操作行为。其执行流程包括语义解析、目标识别(从视觉输入中定位目标物体)以及路径规划与动作执行,从而实现“理解语义—感知世界—完成任务”的闭环,是具身智能的关键突破之一。当前代表项目有 Google RT-X、Meta Ego-Exo 与 Figure Helix,分别展示了跨模态理解、沉浸式感知与语言驱动控制等前沿方向。-> Модель VLA объединяет три канала: визуальный (Vision), языковой (Language) и действиальный (Action), позволяя роботу понимать намерения из человеческой речи и переводить их в конкретные действия. Процесс выполнения включает семантическое разложение, распознавание целей (поиск целевых объектов из визуального ввода), планирование пути и исполнение действий, замыкая цикл «понимание семантики – восприятие мира – выполнение задачи», что стало одним из ключевых прорывов воплощённого ИИ. Среди текущих проектов-лидеров выделяются Google RT-X, Meta Ego-Exo и Figure Helix, демонстрирующие передовые направления: кросс-модальное понимание, иммерсивное восприятие и языковое управление.
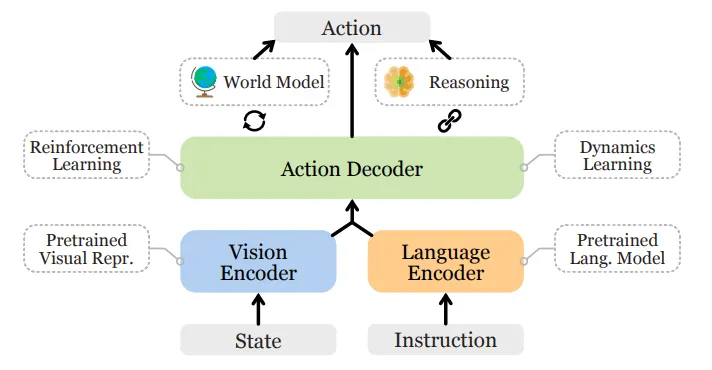
目前,VLA 仍处于早期阶段,面临四类核心瓶颈:-> В настоящее время VLA находится на ранней стадии развития и сталкивается с четырьмя ключевыми ограничениями:
-
语义歧义与任务泛化弱:模型难以理解模糊、开放式指令;-> Размытость семантики и слабая обобщающая способность: модели затрудняются понимать расплывчатые и открытые инструкции;
-
视觉与动作对齐不稳:感知误差在路径规划与执行中被放大;-> Нестабильное выравнивание зрения и действий: ошибки восприятия усиливаются при планировании маршрута и выполнении;
-
多模态数据稀缺且标准不统一:采集与标注成本高,难以形成规模化数据飞轮;-> Дефицит мультимодальных данных и отсутствие единых стандартов: высокие затраты на сбор и разметку препятствуют созданию масштабного цикла роста данных;
-
长时任务的时间轴与空间轴挑战:任务跨度过长导致规划与记忆能力不足,而空间范围过大则要求模型推理“视野之外”的事物,当前 VLA 缺乏稳定世界模型与跨空间推理能力。-> Вызовы временной и пространственной шкал длительных задач: чрезмерная протяжённость задач ослабляет навыки планирования и памяти, а слишком большой пространственный охват требует от модели вывода объектов «за кадром», чего лишены современные VLA из-за отсутствия стабильной модели мира и междисциплинарного пространственного мышления.
这些问题共同限制了 VLA 的跨场景泛化能力与规模化落地进程。-> Совокупность этих проблем ограничивает кросс-сценарную обобщаемость VLA и темпы его масштабного внедрения.
智能学习:自监督学习(SSL)、模仿学习 (IL)与强化学习 (RL)
-
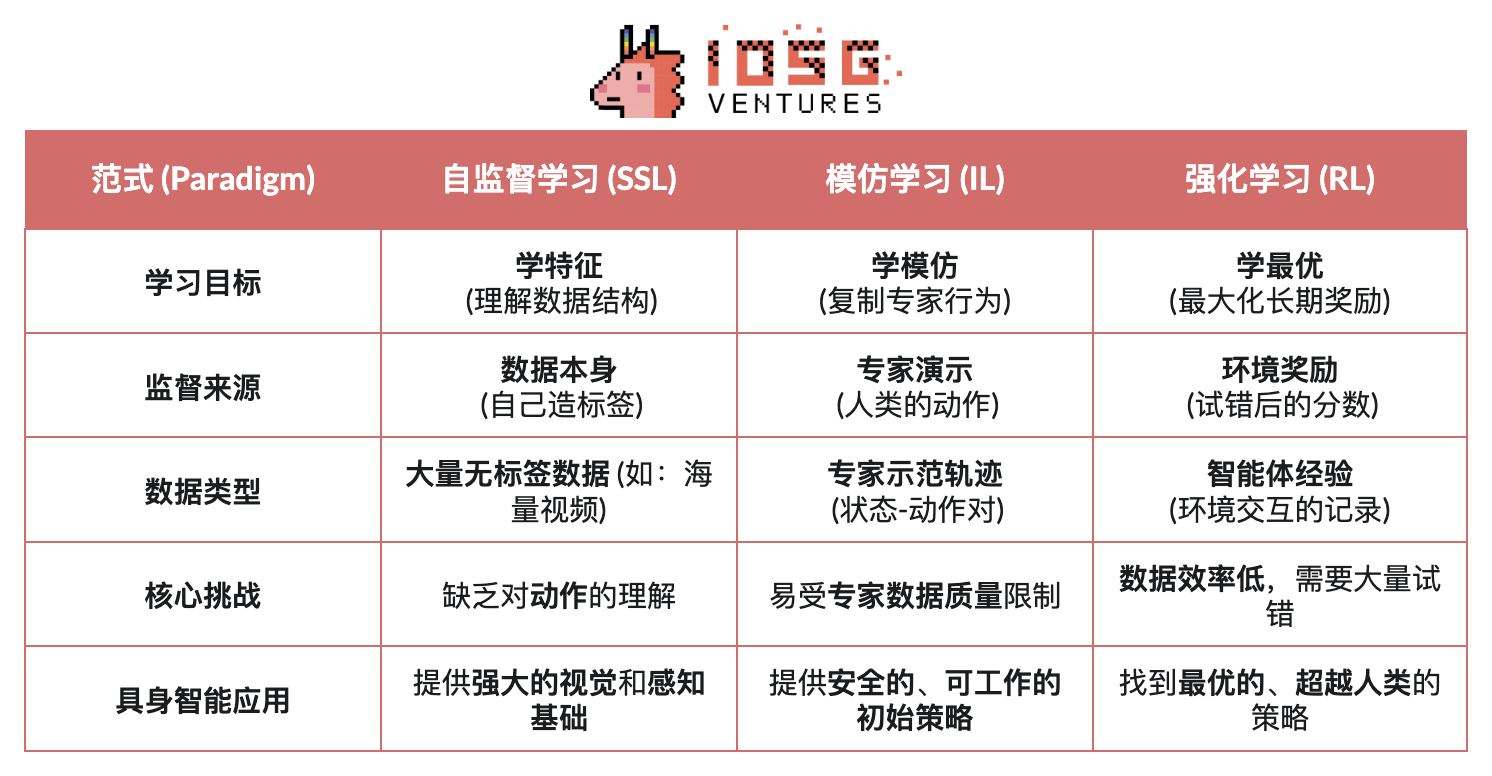
自监督学习(Self-Supervised Learning):从感知数据中自动提取语义特征,让机器人“理解世界”。 相当于让机器学会观察与表征。-> Самообучение (Self-Supervised Learning, SSL): автоматическое извлечение семантических признаков из перцептивных данных, позволяющее роботу «понимать мир». Аналогично обучению машины наблюдать и формировать представления.
-
模仿学习(Imitation Learning):通过模仿人类演示或专家示例,快速掌握基础技能。相当于让机器学会像人一样做事。-> Имитационное обучение (Imitation Learning, IL): быстрое освоение базовых навыков путём копирования действий людей или экспертных примеров. Аналогично обучению машины действовать так, как поступает человек.
-
强化学习(Reinforcement Learning):通过“奖励-惩罚”机制,机器人在不断试错中优化动作策略。相当于让机器学会在试错中成长。-> Обучение с подкреплением (Reinforcement Learning, RL): оптимизация стратегий действий машиной в процессе постоянного проб и ошибок через механизмы «вознаграждения/наказания». Аналогично обучению машины расти и совершенствоваться методом проб и ошибок.
在具身智能(Embodied AI) 中,自监督学习(SSL) 旨在让机器人通过感知数据预测状态变化与物理规律,从而理解世界的因果结构;强化学习(RL)是智能形成的核心引擎,通过与环境交互和基于奖励信号的试错优化,驱动机器人掌握行走、抓取、避障等复杂行为;模仿学习(IL)则通过人类示范加速这一过程,使机器人快速获得行动先验。当前主流方向是将三者结合,构建层次化学习框架:SSL 提供表征基础,IL 赋予人类先验,RL 驱动策略优化,以平衡效率与稳定性,共同构成具身智能从理解到行动的核心机制。-> В воплощённом ИИ (Embodied AI) самообучение (SSL) направлено на то, чтобы робот через перцептивные данные прогнозировал изменения состояния и физические законы, понимая причинно-следственные связи мира; обучение с подкреплением (RL) является центральным двигателем формирования интеллекта — взаимодействуя со средой и оптимизируя стратегии через сигналы вознаграждения, оно побуждает робота осваивать сложные действия: ходьбу, захват, уклонение от препятствий; имитационное обучение (IL) ускоряет этот процесс за счёт человеческих демонстраций, позволяя роботу быстро получать поведенческие приоритеты. Текущий основной подход заключается в комбинации всех трёх методов для построения иерархической обучающей системы: SSL предоставляет базу представлений, IL даёт человеческие приоритеты, а RL стимулирует оптимизацию стратегий, балансируя эффективность и стабильность, что вместе формирует ядро механизма воплощённого ИИ от понимания к действию.
现实迁移:Sim2Real —— 从仿真到现实的跨越
Sim2Real(Simulation to Reality)是让机器人在虚拟环境中完成训练、再迁移至真实世界。它通过高保真仿真环境(如NVIDIA Isaac Sim & Omniverse、DeepMind MuJoCo)生成大规模交互数据,显著降低训练成本与硬件磨损。 其核心在于缩小“仿真现实鸿沟”,主要方法包括:-> Sim2Real (Simulation to Reality) позволяет роботам завершить обучение в виртуальной среде, а затем перенести его в реальный мир. За счёт высокодетализированных симуляционных сред (например, NVIDIA Isaac Sim & Omniverse, DeepMind MuJoCo) генерируются массивы интерактивных данных, что существенно снижает затраты на тренировки и износ оборудования. Его суть заключается в сокращении «разрыва между симуляцией и реальностью», основные методы включают:
-
域随机化(Domain Randomization):在仿真中随机调整光照、摩擦、噪声等参数,提高模型泛化能力;-> Доменная рандомизация: случайная корректировка параметров освещения, трения, шума и др. в симуляции для повышения способности модели к обобщению;
-
物理一致性校准:利用真实传感器数据校正仿真引擎,增强物理逼真度;-> Калибровка физической согласованности: использование реальных данных датчиков для коррекции симуляционного движка, повышение физической достоверности;
-
自适应微调(Adaptive Fine-tuning):在真实环境中进行快速再训练,实现稳定迁移。-> Адаптивное дообучение: быстрое повторное обучение в реальной среде для обеспечения стабильного переноса.
Sim2Real 是具身智能落地的中枢环节,使 AI 模型能在安全、低成本的虚拟世界中学习“感知—决策—控制”的闭环。Sim2Real 在仿真训练上已成熟(如 NVIDIA Isaac Sim、MuJoCo),但现实迁移仍受限于 Reality Gap、高算力与标注成本,以及开放环境下泛化与安全性不足。尽管如此,Simulation-as-a-Service(SimaaS) 正成具身智能时代最轻、却最具战略价值的基础设施,其商业模式包括平台订阅(PaaS)、数据生成(DaaS)与安全验证(VaaS)。-> Sim2Real выступает центральным звеном внедрения воплощённого ИИ, позволяя ИИ-моделям изучать замкнутый цикл «восприятие–принятие решений–управление» в безопасной и дешёвой виртуальной среде. Хотя симуляционное обучение уже достигло зрелости (NVIDIA Isaac Sim, MuJoCo), перенос в реальность всё ещё ограничен фактором Reality Gap, высокой стоимостью вычислений и разметки, а также недостаточной обобщаемостью и безопасностью в открытых средах. Тем не менее, Simulation-as-a-Service (SimaaS) становится самой лёгкой, но стратегически важной инфраструктурой эпохи воплощённого ИИ; её бизнес-модели включают платформенную подписку (PaaS), генерацию данных (DaaS) и безопасную верификацию (VaaS).
认知建模:World Model —— 机器人的“内在世界”
世界模型(World Model) 是具身智能的“内脑”,让机器人能在内部模拟环境与行动后果,实现预测与推理。它通过学习环境动态规律,构建可预测的内部表示,使智能体在执行前即可“预演”结果,从被动执行者进化为主动推理者,代表项目包括 DeepMind Dreamer、Google Gemini + RT-2、Tesla FSD V12、NVIDIA WorldSim 等。 典型技术路径包括:-> World Model представляет собой «внутренний мозг» воплощённого ИИ, позволяющий роботу внутри моделировать последствия действий и состояния среды, обеспечивая предсказание и рассуждение. Изучая динамические закономерности окружения, он строит предсказуемое внутреннее представление, давая агенту возможность «репетировать» результат до начала фактического действия и превращаясь из пассивного исполнителя в активного мыслителя. К числу представителей относятся DeepMind Dreamer, Google Gemini + RT-2, Tesla FSD V12, NVIDIA WorldSim и др. Типичные технические подходы включают:
-
潜变量建模(Latent Dynamics Modeling):压缩高维感知至潜在状态空间;-> Моделирование латентной динамики: сжатие многомерного восприятия в пространство латентных состояний;
-
时序预测想象训练(Imagination-based Planning):在模型中虚拟试错与路径预测;-> Тренировка воображения на основе временных прогнозов: виртуальные пробы и ошибки, предсказание путей внутри модели;
-
模型驱动强化学习(Model-based RL):用世界模型取代真实环境,降低训练成本。-> Обучение с подкреплением на основе модели (Model-based RL): замена реальной среды моделью мира для снижения затрат на тренировку.
World Model 处于具身智能的理论前沿性,是让机器人从“反应式”迈向“预测式”智能的核心路径,但仍受限于建模复杂、长时预测不稳与缺乏统一标准等挑战。-> World Model находится на теоретическом переднем крае воплощённого ИИ, являясь ключевым путём перехода роботов от «реактивного» к «прогнозирующему» интеллекту, однако по-прежнему сталкивается с проблемами сложности моделирования, нестабильности долгосрочных прогнозов и отсутствия единых стандартов.
群体智能与记忆推理:从个体行动到协同认知
多智能体协作(Multi-Agent Systems)与记忆推理(Memory & Reasoning)代表了具身智能从“个体智能”向“群体智能”和“认知智能”演进的两个重要方向。二者共同支撑智能系统的协作学习与长期适应能力。-> Многоагентное взаимодействие (Multi-Agent Systems) и память/рассуждения (Memory & Reasoning) представляют два важных направления эволюции воплощённого ИИ от «индивидуального интеллекта» к «роевому» и «когнитивному». Вместе они обеспечивают поддержку кооперативного обучения и долгосрочной адаптивности интеллектуальных систем.
#多智能体协作(Swarm / Cooperative RL):
指多个智能体在共享环境中通过分布式或协作式强化学习实现协同决策与任务分配。该方向已有扎实研究基础,例如 OpenAI Hide-and-Seek 实验展示了多智能体自发合作与策略涌现, DeepMind QMIX 和 MADDPG 算法提供了集中训练、分散执行的协作框架。这类方法已在仓储机器人调度、巡检和集群控制等场景中得到应用验证。-> Подразумевает совместное принятие решений и распределение задач несколькими агентами в общей среде посредством распределённого или кооперативного обучения с подкреплением. Данное направление обладает глубокой исследовательской базой: например, эксперимент OpenAI Hide-and-Seek продемонстрировал спонтанное сотрудничество и возникновение стратегий у мультиагентных систем, алгоритмы DeepMind QMIX и MADDPG предложили кооперативные рамки централизованного обучения с распределённым выполнением. Данные методы уже прошли проверку на практике в таких сценариях, как диспетчеризация складских роботов, мониторинг и кластерное управление.
#记忆与推理(Memory & Reasoning)
聚焦让智能体具备长期记忆、情境理解与因果推理能力,是实现跨任务迁移和自我规划的关键方向。典型研究包括 DeepMind Gato (统一感知-语言-控制的多任务智能体)和 DeepMind Dreamer 系列(基于世界模型的想象式规划),以及 Voyager 等开放式具身智能体,通过外部记忆与自我演化实现持续学习。这些系统为机器人具备“记得过去、推演未来”的能力奠定了基础。-> Фокусируется на наделяении агентов способностями долговременной памяти, понимания контекста и каузальных рассуждений, что является ключевым направлением для кросс-задачного переноса и автономного планирования. К типичным исследованиям относятся DeepMind Gato (многостраничный агент, объединяющий восприятие, язык и управление), серия DeepMind Dreamer (воображаемое планирование на базе World Model) и открытые воплощённые агенты вроде Voyager, использующие внешнюю память и саморазвитие для непрерывного обучения. Эти системы заложили фундамент для способности роботов «помнить прошлое и проектировать будущее».
全球具身智能产业格局:合作竞争并存
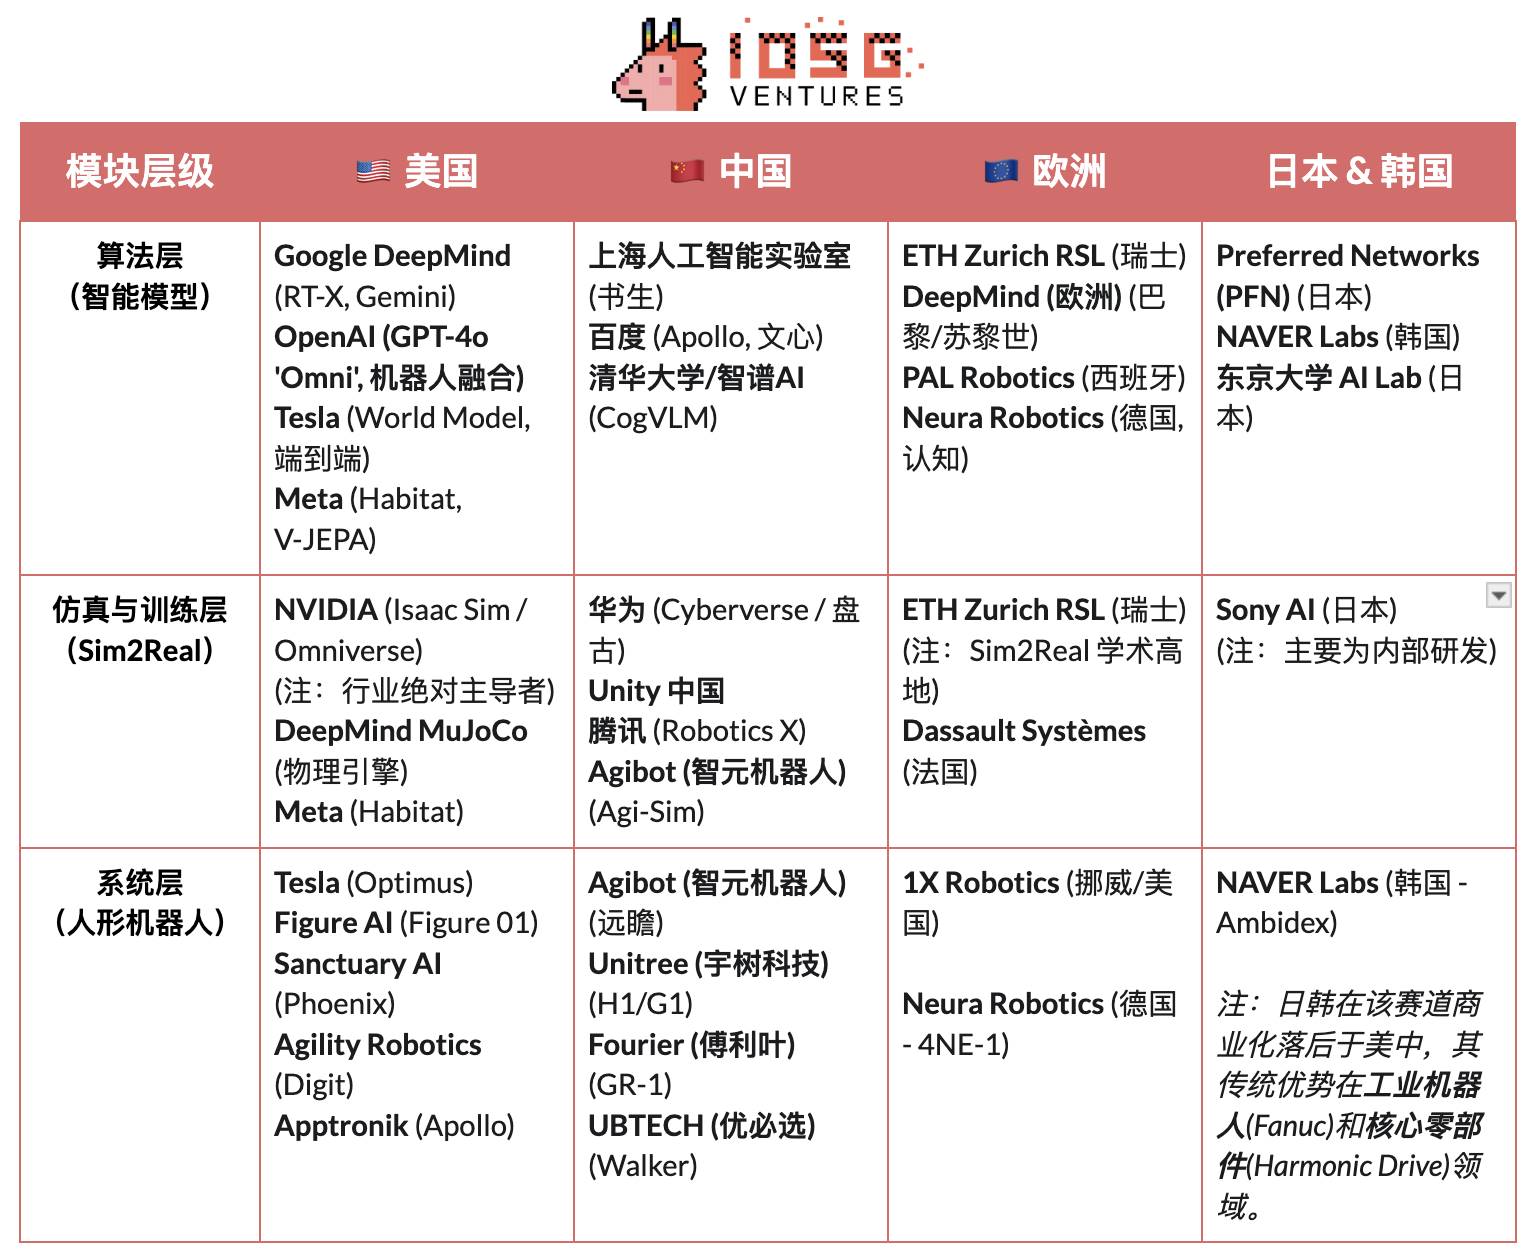
全球机器人产业正处于“合作主导、竞争深化”的时期。中国的供应链效率、美国的 AI 能力、日本的零部件精度、欧洲的工业标准共同塑造全球机器人产业的长期格局。-> Глобальная робототехническая промышленность переживает этап, характеризующийся «доминированием сотрудничества и углублением конкуренции». Эффективность китайских цепочек поставок, ИИ-компетенции США, точность японских компонентов и европейские промышленные стандарты совместно формируют долгосрочный ландшафт мировой робототехники.
-
美国在前沿 AI 模型与软件领域(DeepMind、OpenAI、NVIDIA)保持领先,但这一优势并未延伸至机器人硬件。中国厂商在迭代速度和真实场景表现上更具优势。美国通过《芯片法案》(CHIPS Act)和《通胀削减法案》(IRA)推动产业回流。-> США сохраняют лидерство в области передовых ИИ-моделей и программного обеспечения (DeepMind, OpenAI, NVIDIA), однако это преимущество не распространяется на аппаратное обеспечение роботов. Китайские производители превосходят конкурентов в скорости итераций и реальных сценарных тестах. США стимулируют возврат производств через законы CHIPS Act и IRA.
-
中国凭借规模化制造、垂直整合与政策驱动,在零部件、自动化工厂与人形机器人领域形成领先优势,硬件与供应链能力突出,宇树与优必选等已实现量产,正向智能决策层延伸。但在 算法与仿真训练层与美国仍存较大差距。-> Благодаря массовому производству, вертикальной интеграции и господдержке Китай достиг лидерства в компонентах, автоматизированных заводах и человекоподобных роботах, выделяясь выдающимися возможностями в аппаратном обеспечении и цепочках поставок. Такие компании, как Unitree и UBTECH, уже вышли на серийное производство, расширяясь в слой интеллектуального принятия решений. Однако в сфере алгоритмов и симуляционного обучения сохраняется значительный разрыв с США.
-
日本长期垄断高精度零部件与运动控制技术,工业体系稳健,但 AI 模型融合仍处早期阶段,创新节奏偏稳。-> Япония десятилетиями монопольно контролировала производство высокоточных компонентов и технологий управления движением; её промышленная база надёжна, однако интеграция ИИ-моделей пока на ранних стадиях, а темпы инноваций отличаются стабильностью.
-
韩国在消费级机器人普及方面突出——由 LG、NAVER Labs 等企业引领,并拥有成熟强劲的服务机器人生态体系。-> Южная Корея выделяется высоким уровнем внедрения потребительских роботов, возглавляемых компаниями LG, NAVER Labs и другими, располагая зрелой и мощной экосистемой сервисных роботов.
-
欧洲工程体系与安全标准完善,1X Robotics 等在研发层保持活跃,但部分制造环节外迁,创新重心偏向协作与标准化方向。-> Европа обладает完善的 инженерными системами и строгими стандартами безопасности. Компании вроде 1X Robotics активно работают на уровне НИОКР, однако часть производственных этапов вынесена за пределы континента, а фокус инноваций смещён в сторону коллаборации и стандартизации.
Робототехника × AI × Web3: нарративные видения и реальные пути
2025 年,Web3 行业出现与机器人和 AI 融合的新叙事。尽管 Web3 被视为去中心化机器经济的底层协议,但其在不同层面的结合价值与可行性仍存在明显分化:-> В 2025 году в индустрии Web3 появилось новое нарративное направление, объединяющее робототехнику и ИИ. Несмотря на то что Web3 рассматривается как базовый протокол децентрализованной машинной экономики, ценность и осуществимость его интеграции на различных уровнях существенно различаются:
-
硬件制造与服务层资本密集、数据闭环弱,Web3 目前仅能在供应链金融或设备租赁等边缘环节发挥辅助作用;-> Слой аппаратного производства и услуг капиталоемок и слабо обеспечивает замкнутые циклы данных; Web3 сегодня способен оказывать лишь вспомогательное влияние на периферийных этапах, таких как финансирование цепочек поставок или аренда оборудования;
-
仿真与软件生态层的契合度较高,仿真数据与训练任务可上链确权,智能体与技能模块也可通过 NFT 或 Agent Token实现资产化;-> Уровень симуляционных и программных экосистем демонстрирует высокую степень соответствия: симуляционные данные и тренировочные задачи могут быть закреплены в блокчейне, а агенты и модули навыков — конвертированы в цифровые активы через NFT или Agent Token;
-
平台层,去中心化的劳动力与协作网络正展现出最大潜力——Web3 可通过身份、激励与治理一体化机制,逐步构建可信的“机器劳动力市场”,为未来机器经济奠定制度雏形。-> На уровне платформы децентрализованные сети рабочей силы и взаимодействия показывают наибольший потенциал: Web3 может постепенно формировать доверенный «рынок машинной рабочей силы» через единую систему идентификаторов, стимулов и управления, закладывая институциональный каркас будущей машинной экономики.
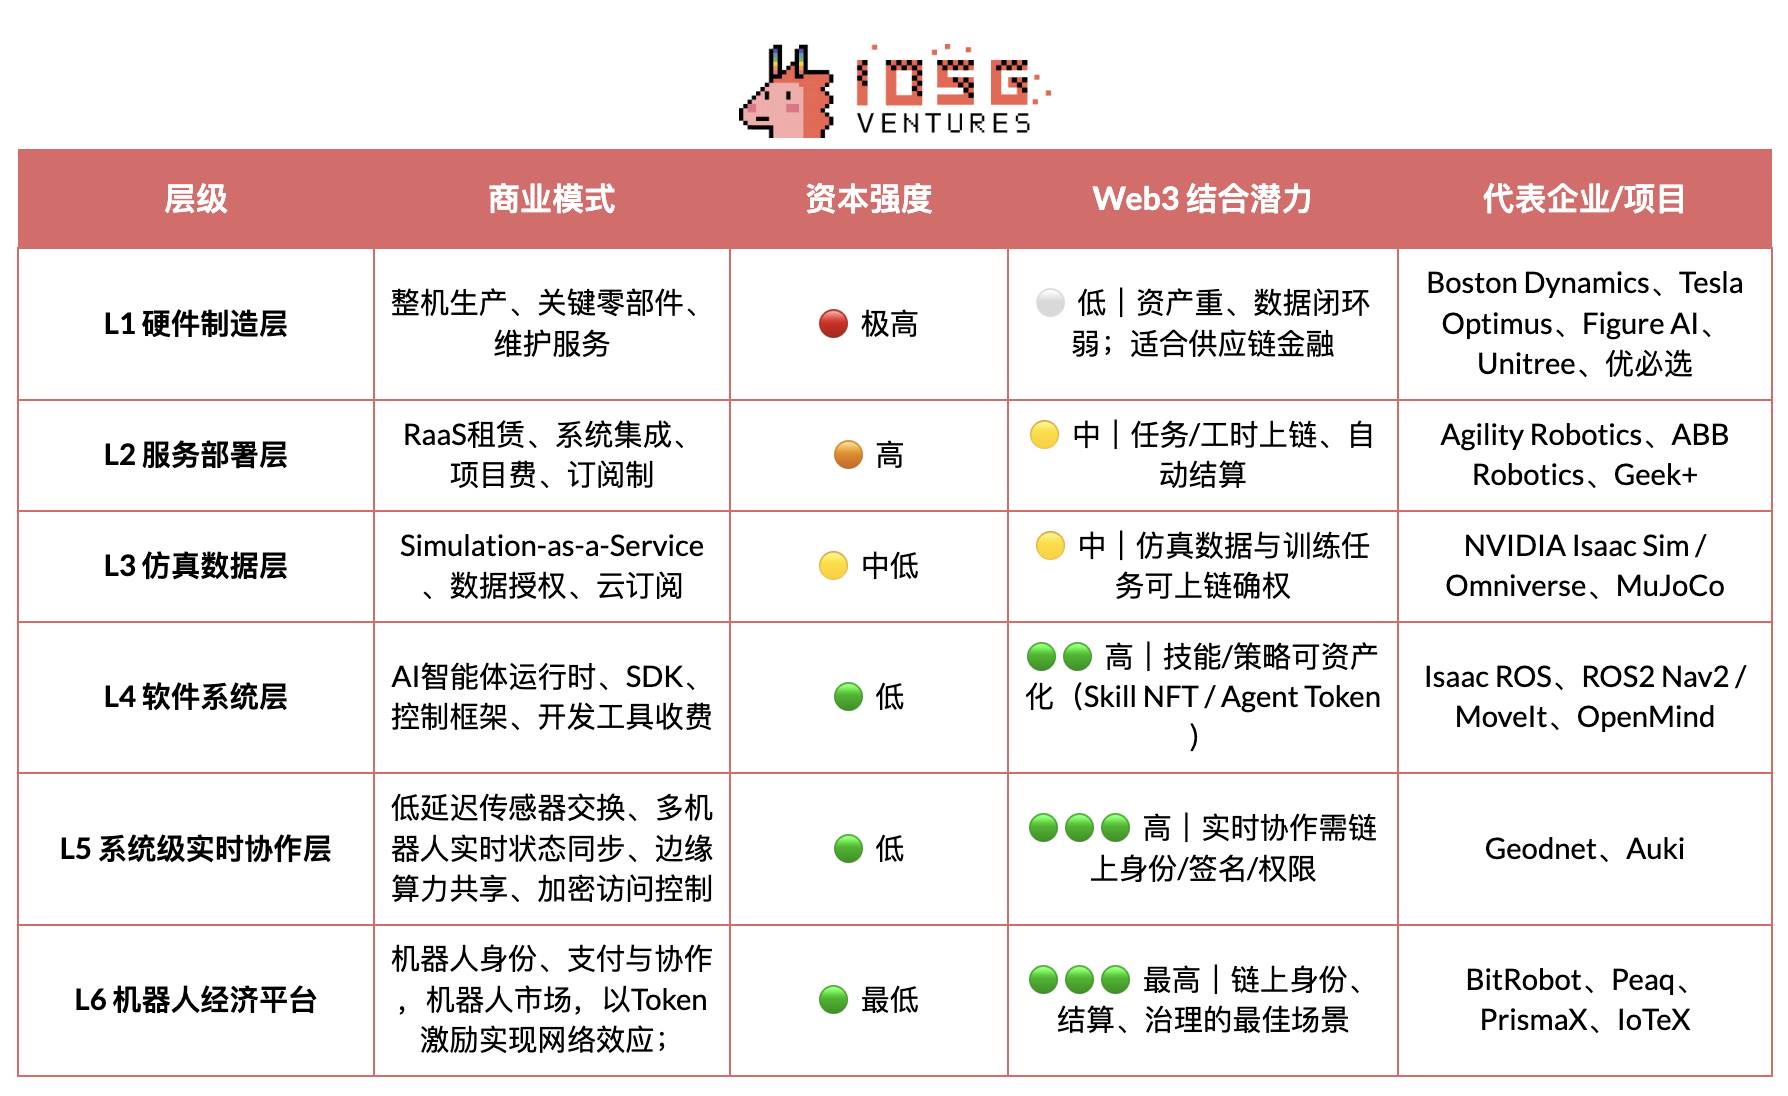
从长期愿景来看,协作与平台层是 Web3 与机器人及 AI 融合中最具价值的方向。随着机器人逐步具备感知、语言与学习能力,它们正演化为能自主决策、协作与创造经济价值的智能个体。这些“智能劳动者”真正参与经济体系,仍需跨越四个身份、信任、激励与治理核心门槛。-> В долгосрочной перспективе уровни взаимодействия и платформы представляют собой наиболее ценное направление интеграции Web3 с робототехникой и ИИ. По мере того как роботы постепенно приобретают способности восприятия, языка и обучения, они трансформируются в интеллектуальные единицы, способные к автономному принятию решений, взаимодействию и созданию экономической ценности. Чтобы эти «интеллектуальные рабочие» полноценно включились в экономическую систему, им необходимо преодолеть четыре ключевых барьера: идентификацию, доверие, стимулирование и управление.
-
在身份层,机器需具备可确权、可追溯的数字身份。通过 Machine DID,每个机器人、传感器或无人机都能在链上生成唯一可验证的“身份证”,绑定其所有权、行为记录与权限范围,实现安全交互与责任界定。-> На уровне идентичности машина должна обладать проверяемым и отслеживаемым цифровым паспортом. Используя Machine DID, каждый робот, датчик или беспилотник сможет генерировать уникальный верифицируемый идентификатор в блокчейне, привязывая права собственности, историю действий и зону полномочий, что обеспечит безопасное взаимодействие и разграничение ответственности.
-
在信任层,关键在于让“机器劳动”可验证、可计量、可定价。借助智能合约、预言机与审计机制,结合物理工作证明(PoPW)、可信执行环境(TEE) 与零知识证明(ZKP),可确保任务执行过程的真实性与可追溯性,使机器行为具备经济核算价值。-> На уровне доверия ключевым фактором является обеспечение проверяемости, измеримости и возможности ценообразования «машинного труда». Применение смарт-контрактов, оракулов и аудиторов в комбинации с Proof of Physical Work (PoPW), Trusted Execution Environment (TEE) и Zero-Knowledge Proofs (ZKP) гарантирует достоверность и прослеживаемость процессов выполнения задач, наделяя действия машин экономической ценностью для расчётов.
-
在激励层,Web3 通过Token 激励体系、账户抽象与状态通道实现机器间的自动结算与价值流转。机器人可通过微支付完成算力租赁、数据共享,并以质押与惩罚机制保障任务履约;借助智能合约与预言机,还可形成无需人工调度的去中心化“机器协作市场”。-> На уровне стимулирования Web3 реализуется автоматические расчёты и поток ценностей между машинами через токенизированные стимулы, абстракцию учётных записей и каналы состояний. Роботы могут арендовать вычислительные мощности и обмениваться данными посредством микроплатежей, а механизмы стейкинга и санкций гарантируют выполнение задач; с помощью смарт-контрактов и оракулов формируется децентрализованный «рынок машинного сотрудничества», не требующий ручного диспетчирования.
-
在治理层,当机器具备长期自治能力后,Web3 提供透明、可编程的治理框架:以 DAO 治理共同决策系统参数,以多签与信誉机制维护安全与秩序。长期来看,这将推动机器社会迈向 “算法治理” 阶段——人类设定目标与边界,机器间以合约维系激励与平衡。-> На уровне управления, когда машины обретут возможности долгосрочной автономии, Web3 предоставит прозрачную и программируемую структуру управления: DAO-голосование для совместного определения параметров системы, многоподпись и репутационные механизмы для поддержания безопасности и порядка. В долгосрочной перспективе это подтолкнет общество машин к этапу «алгоритмического управления», где люди устанавливают цели и границы, а машины поддерживают баланс и стимулы через контракты.
Web3 与机器人融合终极愿景:真实环境评测网络——由分布式机器人组成的“现实世界推理引擎”,在多样、复杂的物理场景中持续测试与基准模型能力;以及机器人劳动力市场——机器人在全球执行可验证的现实任务,通过链上结算获取收益,并将价值再投入算力或硬件升级。-> Конечное видение интеграции Web3 и робототехники: сеть оценки в реальных условиях — «реальный выводной двигатель», состоящий из распределённых роботов, который постоянно тестирует и оценивает производительность базовых моделей в разнообразных физических средах; а также рынок машинной рабочей силы — где роботы выполняют верифицируемые задания по всему миру, получают доход через блокчейн-расчёты и реинвестируют ценность в вычислительные мощности или модернизацию оборудования.
从现实路径来看,具身智能与Web3的结合仍处于早期探索期, 去中心化机器智能经济体更多停留在叙事与社区驱动层面。现实中具备可行潜力的结合方向,主要体现在以下三方面:-> С точки зрения реалистичного пути, соединение воплощённого ИИ и Web3 всё ещё находится в стадии ранних исследований; экономика децентрализованного машинного интеллекта преимущественно остаётся на уровне нарративов и инициатив, движимых сообществом. Наиболее жизнеспособные потенциальные векторы интеграции проявляются в следующих трёх аспектах:
(1)数据众包与确权——Web3 通过链上激励与追溯机制,鼓励贡献者上传真实世界数据;(1) Краудсорсинг данных и подтверждение прав — Web3 через ончейн-стимулы и механизмы отслеживания поощряет участников загружать данные из реального мира;
(2)全球长尾参与——跨境小额支付与微激励机制有效降低数据采集与分发成本;(2) Глобальное участие длинного хвоста — трансграничные микроплатежи и механизмы микро-стимулов эффективно снижают затраты на сбор и распределение данных;
(3)金融化与协作创新——DAO 模式可推动机器人资产化、收益凭证化及机器间结算机制。(3) Финансеризация и инновации во взаимодействии — модель DAO способна продвигать токенизацию роботов, выпуск облигаций с доходностью и механизмы межмашинных расчётов.
总体来看,短期主要集中在数据采集与激励层;中期有望在“稳定币支付 + 长尾数据聚合”及RaaS 资产化与结算层实现突破;长期,若人形机器人规模化普及,Web3 或将成为机器所有权、收益分配与治理的制度底层,推动真正的去中心化机器经济形成。-> В целом, в краткосрочной перспективе фокус смещён на сбор данных и стимулирование; в среднесрочной ожидаются прорывы в направлении «оплата стейблкоинами + агрегация длиннохвостых данных» и токенизация/RaaS-расчёты; в долгосрочной перспективе, при массовом внедрении человекоподобных роботов, Web3 может стать институциональным фундаментом прав собственности, распределения доходов и управления машинами, стимулируя формирование истинной децентрализованной машинной экономики.
Карта экосистемы Web3 в робототехнике и подборка кейсов
基于“可验证进展、技术公开度、产业相关度”三项标准,梳理当前 Web3 × Robotics 代表性项目,并按五层架构归类:模型智能层、机器经济层、数据采集层、感知与仿真基础层、机器人资产收益层。为保持客观,我们已剔除明显“蹭热点”或资料不足项目;如有疏漏,欢迎指正。-> Исходя из трёх критериев: проверяемый прогресс, уровень технической открытости и отраслевая релевантность, мы структурировали ключевые проекты на стыке Web3 и робототехники по пятиуровневой архитектуре: слой модели и интеллекта, слой машинной экономики, слой сбора данных, слой восприятия и симуляционной инфраструктуры, слой доходности роботизированных активов. Сохраняя объективность, мы исключили очевидные «хайповые» проекты или проекты с недостаточной информацией; любые упущения приветствуются для обсуждения.
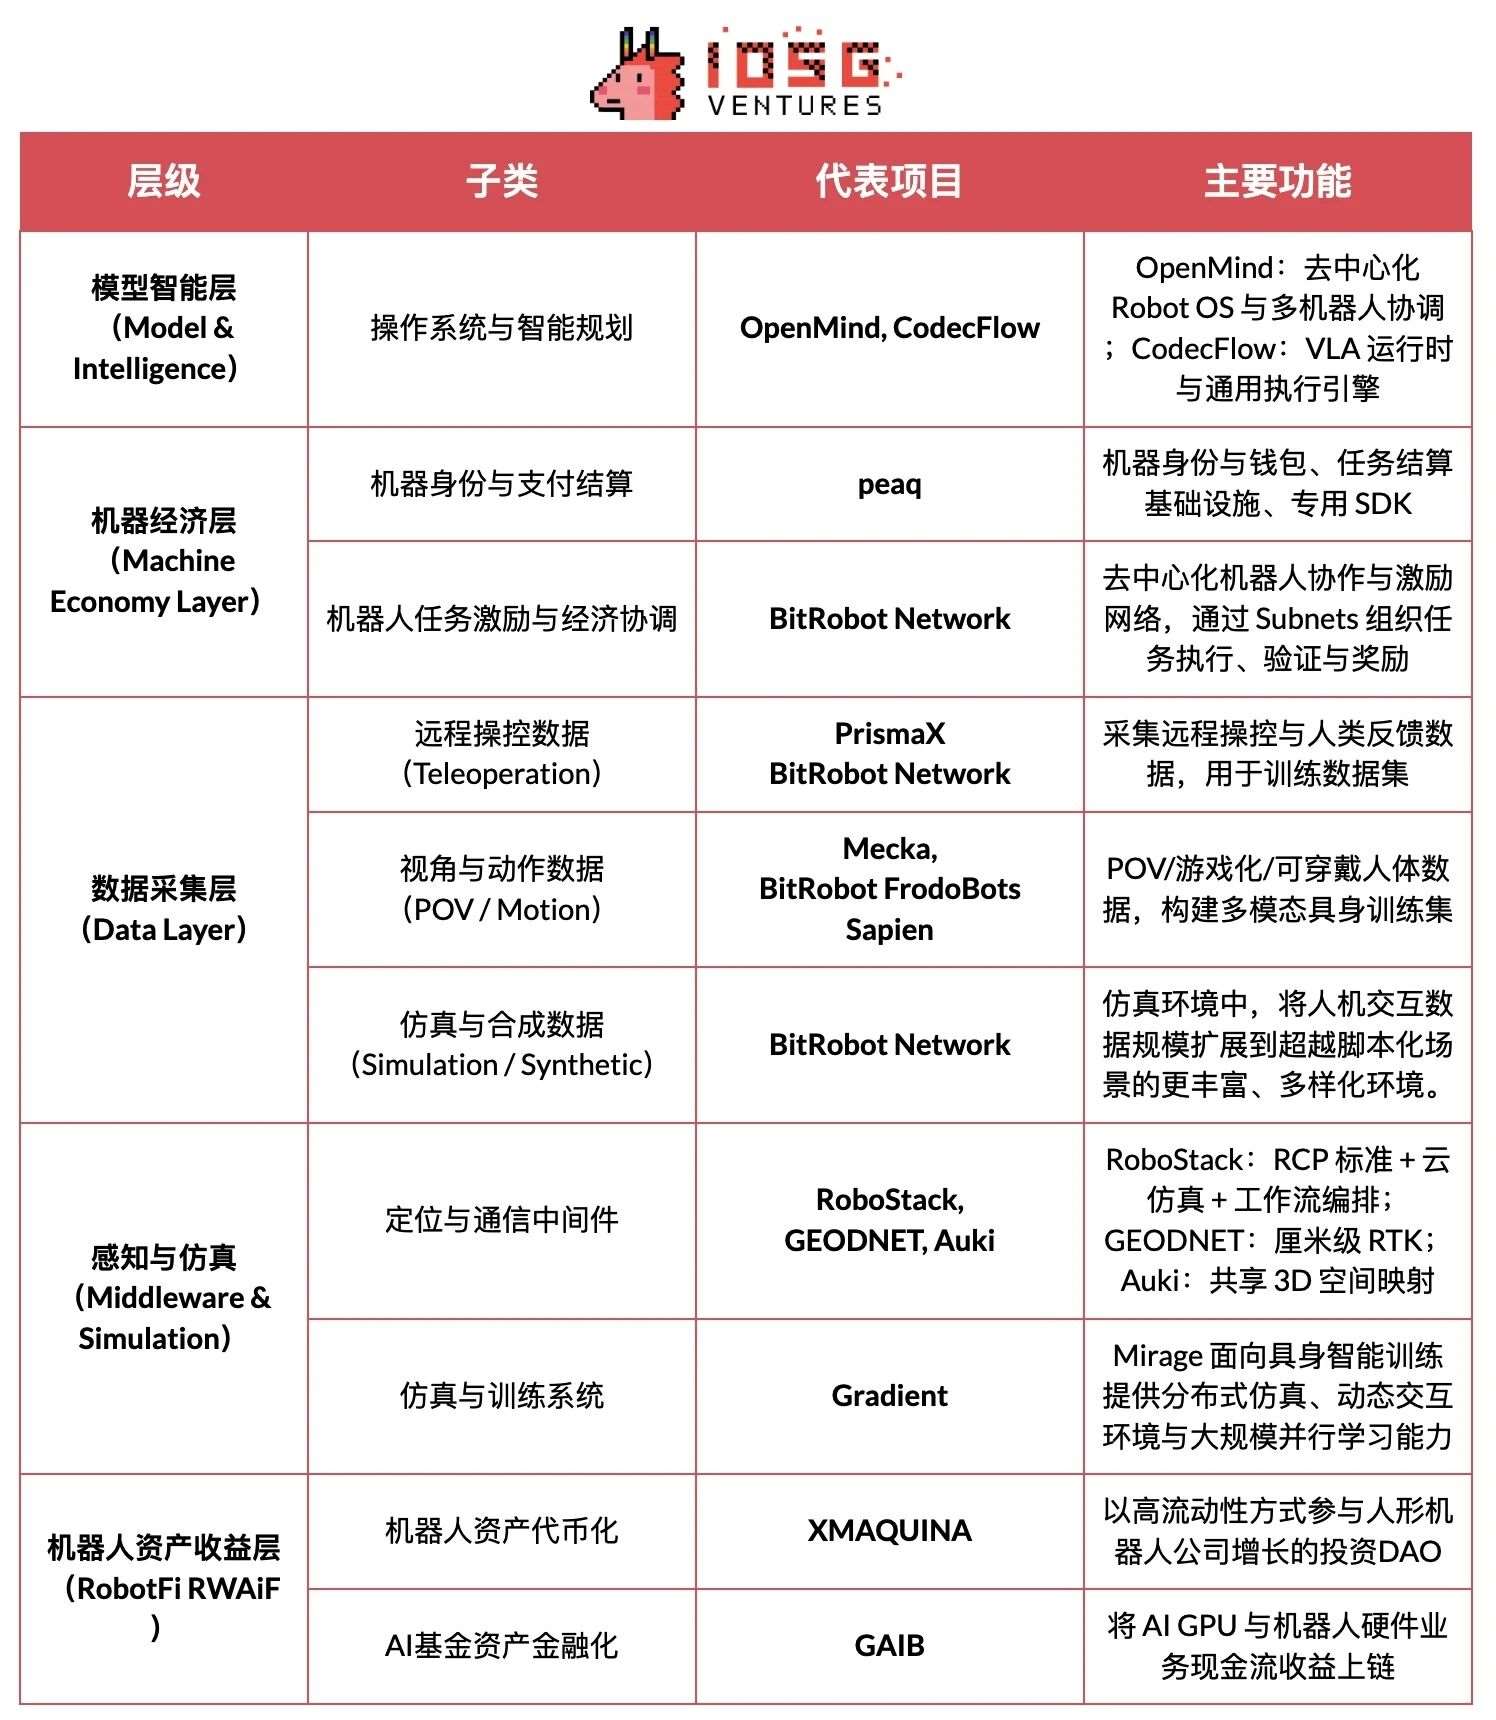
模型智能层(Model & Intelligence)
#Openmind - Building Android for Robots (https://openmind.org/)
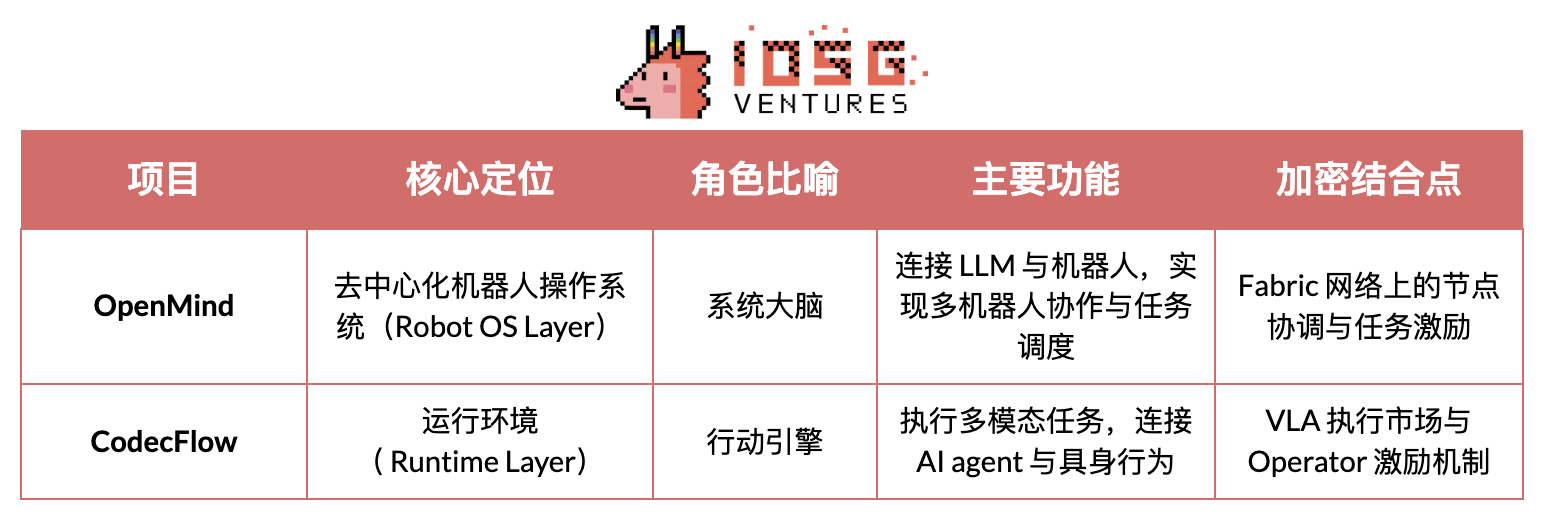
OpenMind是一个面向具身智能(Embodied AI)与机器人控制的开源操作系统(Robot OS),目标是构建全球首个去中心化机器人运行环境与开发平台。 项目核心包括两大组件:-> OpenMind — это операционная система с открытым исходным кодом (Robot OS) для воплощённого ИИ (Embodied AI) и управления роботами, направленная на создание первой в мире децентрализованной среды выполнения и платформы разработки для роботов. Архитектура проекта включает два ключевых компонента:
-
OM1:构建在 ROS2之上的模块化开源 AI 智能体运行时(AI Runtime Layer),用于编排感知、规划与动作管线,服务于数字与实体机器人;-> OM1: модульный открытый AI Runtime Layer, построенный поверх ROS2, предназначенный для оркестровки пайплайнов восприятия, планирования и действий, работающий как с цифровыми, так и с физическими роботами;
-
FABRIC:分布式协调层(Fabric Coordination Layer),连接云端算力、模型与现实机器人,使开发者可在统一环境中控制和训练机器人。-> FABRIC: distributed coordination layer (Fabric Coordination Layer), соединяющий облачные мощности, модели и реальных роботов, позволяя разработчикам контролировать и обучать машины в единой среде.
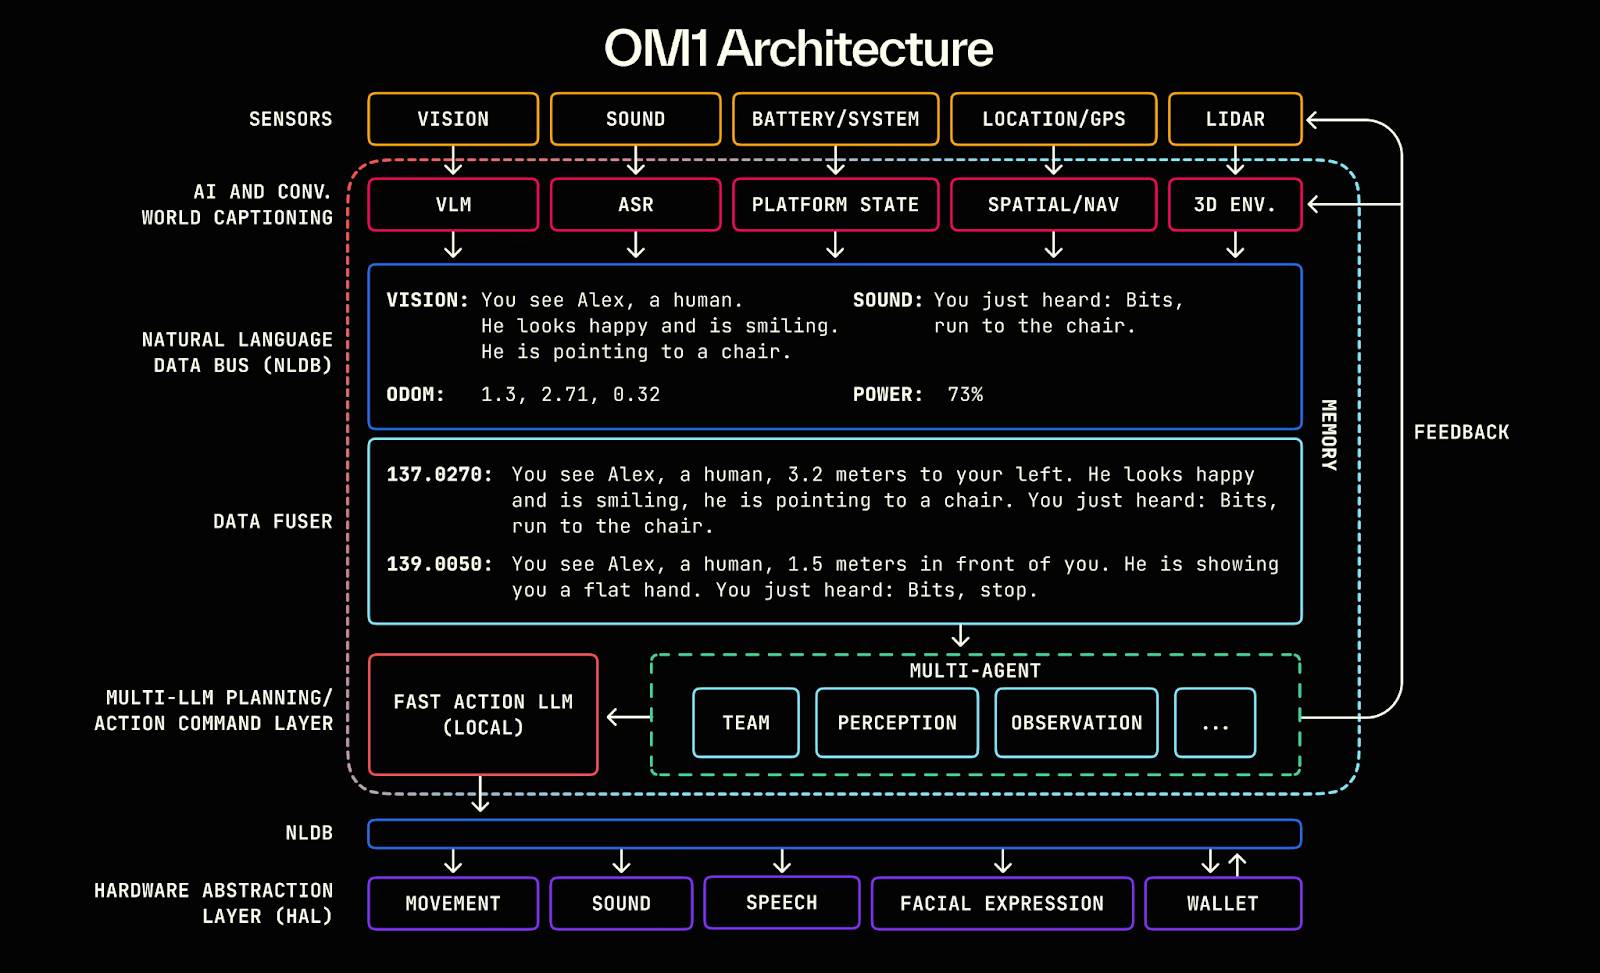
OpenMind 的核心在于充当LLM(大语言模型)与机器人世界之间的智能中间层,让语言智能真正转化为具身智能(Embodied Intelligence),构建起从理解(Language → Action)到对齐(Blockchain → Rules)的智能骨架。-> Ядром OpenMind выступает интеллектуальный посредник между LLM и миром роботов, превращающий языковой интеллект в воплощённый интеллект (Embodied Intelligence) и формирующий структурный скелет интеллекта от понимания (Language → Action) до согласования (Blockchain → Rules).
OpenMind 多层系统实现了完整的协作闭环:人类通过OpenMind App 提供反馈与标注(RLHF 数据),Fabric Network 负责身份验证、任务分配与结算协调,OM1 Robots 执行任务并遵循区块链上的“机器人宪法”完成行为审计与支付,从而实现人类反馈 → 任务协作 → 链上结算的去中心化机器协作网络。-> Многоуровневая система OpenMind замыкает полный цикл взаимодействия: пользователи через приложение OpenMind предоставляют обратную связь и разметку (данные RLHF), сеть Fabric Network обеспечивает верификацию личности, распределение задач и координацию расчётов, а роботы OM1 Robots выполняют задачи, следуя «Конституции роботов» в блокчейне для аудита поведения и выплат, формируя таким образом децентрализованную сеть машинного взаимодействия «обратная связь человека → сотрудничество по задачам → ончейн-расчёты».
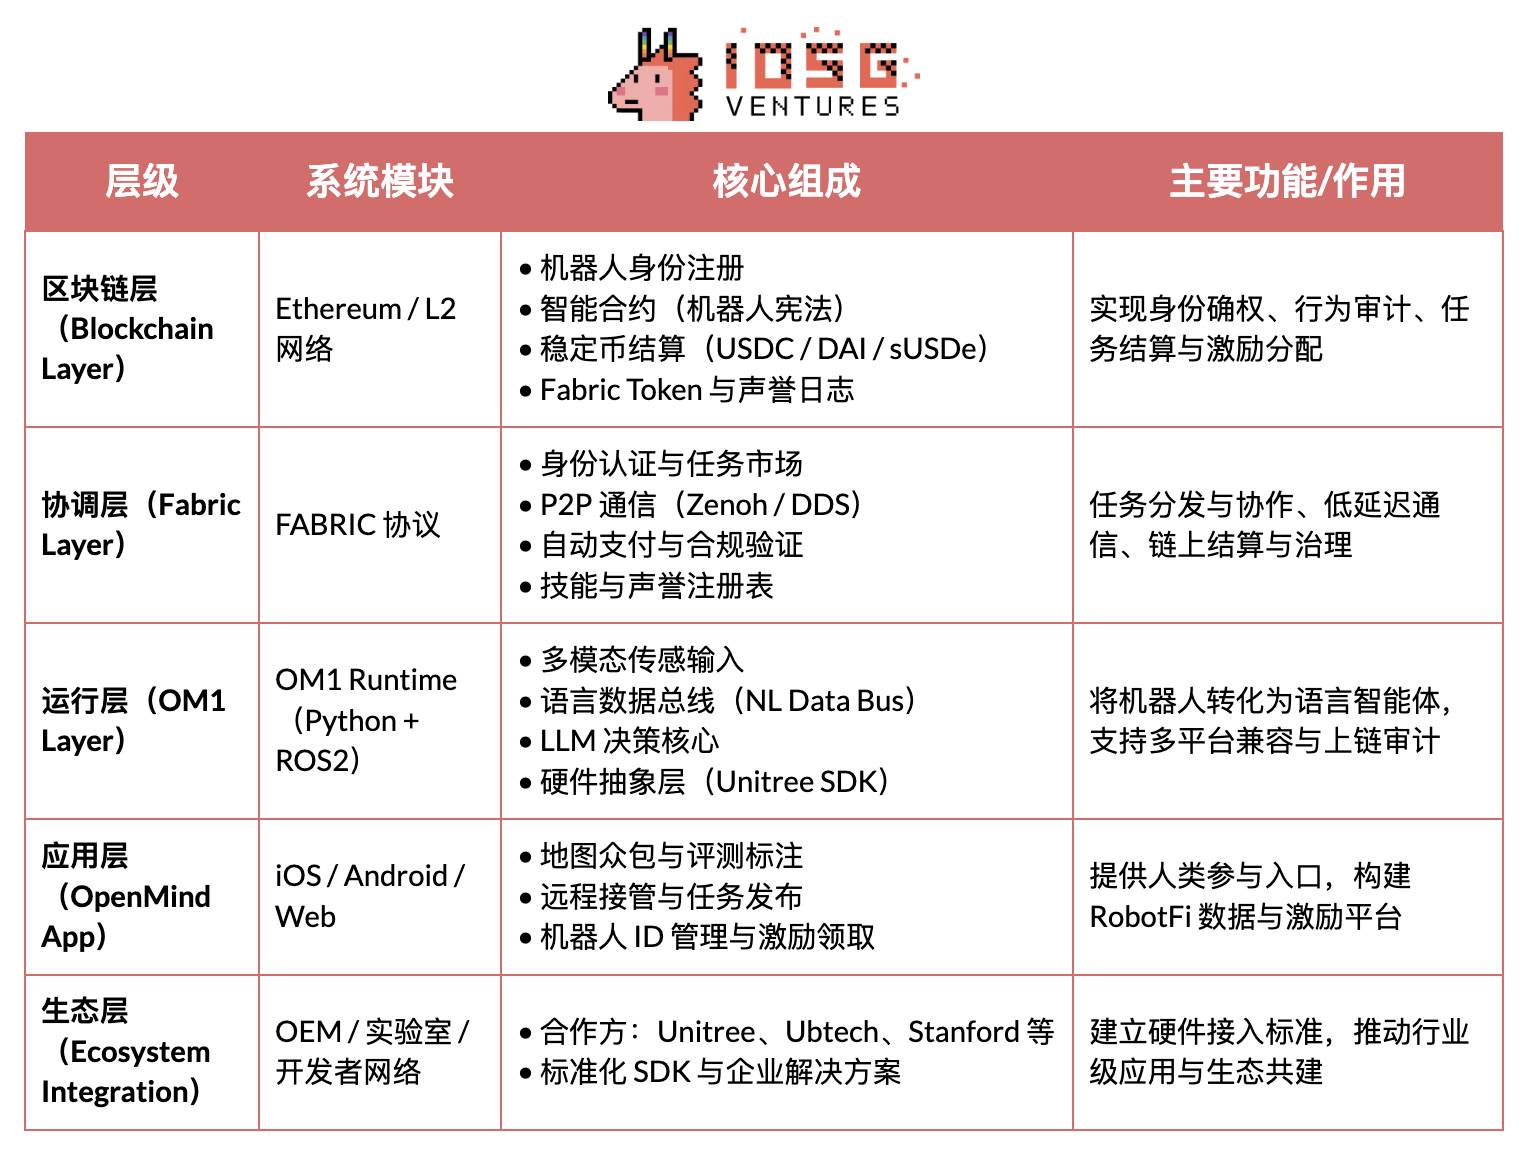
项目进展与现实评估
OpenMind 处于“技术可运行、商业未落地”的早期阶段。核心系统 OM1 Runtime 已在 GitHub 开源,可在多平台运行并支持多模态输入,通过自然语言数据总线(NLDB)实现语言到行动的任务理解,具备较高原创性但仍偏实验,Fabric 网络与链上结算仅完成接口层设计。-> Открытый проект OpenMind находится на ранней стадии «технологическая работоспособность подтверждена, но коммерческое внедрение отсутствует». Ядро OM1 Runtime опубликовано в открытом доступе на GitHub, поддерживает множественные платформы и мультимодальный ввод, реализуя понимание задач из естественного языка в действия через Natural Language Data Bus (NLDB). Проект отличается высокой оригинальностью, но остаётся преимущественно экспериментальным; сеть Fabric и ончейн-расчёты завершили только проектирование интерфейсного уровня.
生态上,项目已与 Unitree、Ubtech、TurtleBot 等开放硬件及 Stanford、Oxford、Seoul Robotics 等高校合作,主要用于教育与研究验证,尚无产业化落地。App 已上线测试版,但激励与任务功能仍处早期。-> Что касается экосистемы, проект сотрудничает с вендорами открытого оборудования (Unitree, Ubtech, TurtleBot) и ведущими вузами (Stanford, Oxford, Seoul Robotics), применяясь преимущественно в образовании и академических исследованиях. Коммерческого внедрения пока нет. Приложения доступны в тестовой версии, однако функционал стимулирования и распределения задач остаётся на ранней стадии разработки.
商业模式方面,OpenMind 构建了 OM1(开源系统)+ Fabric(结算协议)+ Skill Marketplace(激励层)的三层生态,目前尚无营收,依赖约 2000 万美元早期融资(Pantera、Coinbase Ventures、DCG)。总体来看,技术领先但商业化与生态仍处起步阶段,若 Fabric 成功落地,有望成为“具身智能时代的 Android”,但周期长、风险高、对硬件依赖强。-> В плане бизнес-модели OpenMind формирует трёхуровневую экосистему OM1 (open-source система) + Fabric (протокол расчётов) + Skill Marketplace (слой стимулирования), пока не имея выручки и опираясь на около $20 млн ранних инвестиций (Pantera, Coinbase Ventures, DCG). В целом, технология лидирует, но коммерциализация и экосистема только формируются; успешное внедрение Fabric способно сделать проект «Androidом эпохи воплощённого ИИ», однако проект характеризуется долгим циклом, высокими рисками и сильной зависимостью от аппаратной базы.
#CodecFlow - The Execution Engine for Robotics (https://codecflow.ai)
CodecFlow 是一个基于 Solana 网络 的去中心化执行层协议(Fabric),旨在为 AI 智能体与机器人系统提供按需运行环境,让每一个智能体拥有“即时机器(Instant Machine)”。项目核心由三大模块构成:-> CodecFlow — это децентрализованный протокол исполнения (Fabric) на базе сети Solana, призванный предоставлять среды выполнения по требованию для ИИ-агентов и робототехнических систем, обеспечивая каждому агенту «мгновенную машину (Instant Machine)». Архитектура основана на трёх ключевых модулях:
-
Fabric :跨云算力聚合层(Weaver + Shuttle + Gauge),可在数秒内为AI任务生成安全的虚拟机、GPU容器或机器人控制节点;-> Fabric: слой агрегации облачных вычислений (Weaver + Shuttle + Gauge), способный за секунды создавать защищённые виртуальные машины, GPU-контейнеры или узлы управления роботами под ИИ-задачи;
-
optr SDK:智能体执行框架(Python接口),用于创建可操作桌面、仿真或真实机器人的“Operator”;-> optr SDK: среда исполнения агентов (интерфейс Python) для создания «Operator», управляющего рабочими столами, симуляциями или физическими роботами;
-
Token 激励:链上激励与支付层,连接计算提供者、智能体开发者与自动化任务用户,形成去中心化算力与任务市场。-> Токенизированное стимулирование: слой ончейн-стимулов и платежей, соединяющий поставщиков вычислений, разработчиков агентов и пользователей автоматизации, формирующий децентрализованный рынок ресурсов и задач.
CodecFlow 的核心目标是打造“AI与机器人操作员的去中心化执行底座”,让任何智能体可在任意环境(Windows / Linux / ROS / MuJoCo / 机器人控制器)中安全运行,实现从算力调度(Fabric) →系统环境(System Layer) →感知与行动(VLA Operator) 的通用执行架构。-> Основная цель CodecFlow — создание децентрализованной исполнительной базы для ИИ и операторов роботов, позволяющей любому агенту безопасно функционировать в любой среде (Windows / Linux / ROS / MuJoCo / контроллеры роботов), реализуя универсальную исполнительную архитектуру от диспетчеризации мощностей (Fabric) → системного слоя (System Layer) → восприятия и действий (VLA Operator).
项目进展与现实评估
已发布早期版本的Fabric 框架(Go)与optr SDK(Python),可在网页或命令行环境中启动隔离算力实例。Operator 市场 预计于 2025 年底上线,定位为 AI 算力的去中心化执行层,主要服务对象包括 AI 开发者、机器人研究团队与自动化运营公司。-> Опубликованы ранние версии фреймворка Fabric (Go) и optr SDK (Python), способные запускать изолированные вычислительные инстансы в веб- или консольных средах. Планируется запуск Operator Marketplace к концу 2025 года. Позиционирование: децентрализованный исполнительный уровень для ИИ-вычислений. Целевые клиенты: ИИ-разработчики, команды исследований в робототехнике и компании автоматизированной эксплуатации.
机器经济层(Machine Economy Layer)
#BitRobot - The World’s Open Robotics Lab (https://bitrobot.ai)
BitRobot 是一个面向具身智能(Embodied AI)与机器人研发的去中心化科研与协作网络(Open Robotics Lab),由 FrodoBots Labs 与 Protocol Labs 联合发起。其核心愿景是:通过“子网(Subnets)+ 激励机制 + 可验证工作(VRW)”的开放架构, 核心作用包括:-> BitRobot — децентрализованная исследовательская и协作网络 (Open Robotics Lab) для воплощённого ИИ и робототехники, запущенная совместно FrodoBots Labs и Protocol Labs. Её ключевое видение: через открытую архитектуру «сабнетов (Subnets) + механизмы стимулирования + верифицируемая работа (VRW)» выполняет следующие функции:
-
通过 VRW (Verifiable Robotic Work) 标准定义并验证每一项机器人任务的真实贡献;-> Определение и верификация реального вклада каждого робота через стандарт VRW (Verifiable Robotic Work);
-
通过 ENT (Embodied Node Token) 为机器人赋予链上身份与经济责任;-> Наделение роботов ончейн-идентификацией и экономической ответственностью посредством токена ENT (Embodied Node Token);
-
通过 Subnets 组织科研、算力、设备与操作者的跨地域协作;-> Организация трансрегионального сотрудничества в науке, вычислениях, оборудовании и среди операторов через Subnets;
-
通过 Senate + Gandalf AI 实现“人机共治”的激励决策与科研治理。-> Достижение стимулирующих решений и научного управления в формате «со-управления человеком и машиной» через Senate + Gandalf AI.
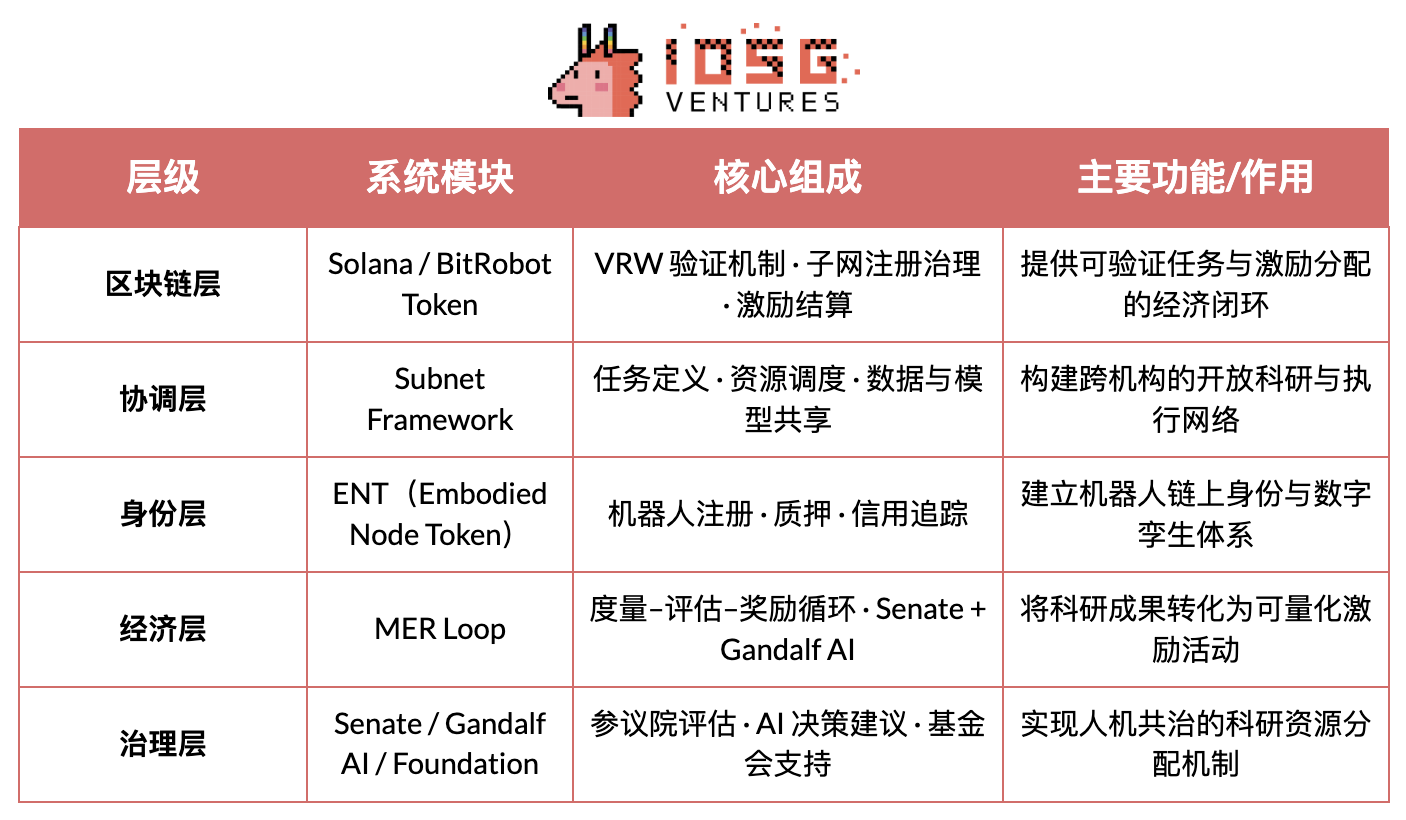
自 2025 年发布白皮书以来,BitRobot 已运行多个子网(如 SN/01 ET Fugi、SN/05 SeeSaw by Virtuals Protocol),实现去中心化远程操控与真实场景数据采集,并推出 $5M Grand Challenges 基金 推动全球模型开发的科研竞赛。-> С момента публикации технического документа в 2025 году BitRobot запустила множество сабнетов (например, SN/01 ET Fugi, SN/05 SeeSaw от Virtuals Protocol), обеспечив децентрализованное телеуправление и сбор данных в реальных условиях, а также выделила фонд $5M Grand Challenges для проведения мировых научных соревнований по разработке моделей.
#peaq – The Economy of Things (https://www.peaq.network)
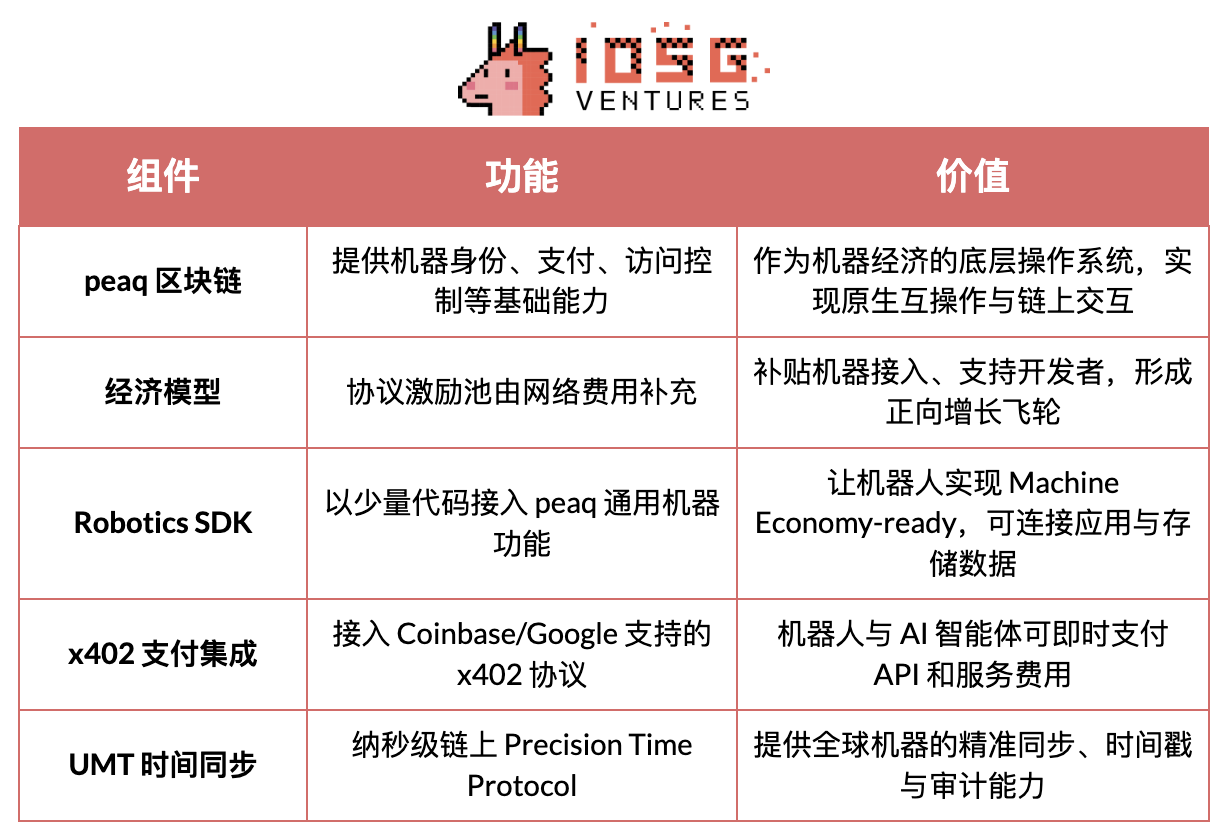
peaq 是专为机器经济打造的 Layer-1 区块链,为数百万台机器人与设备提供机器身份、链上钱包、访问控制以及纳秒级时间同步(Universal Machine Time)等底层能力。其 Robotics SDK 使开发者能够以极少代码让机器人“机器经济就绪”,实现跨厂商、跨系统的互操作性与交互。-> peaq — блокчейн уровня 1, созданный специально для машинной экономики, предоставляющий миллионам роботов и устройств базовые возможности: машинную идентификацию, ончейн-кошельки, контроль доступа и наносекундную синхронизацию времени (Universal Machine Time). Их Robotics SDK позволяет разработчикам с минимальными усилиями подготовить роботов к функционированию в «машинной экономике», обеспечивая совместимость и взаимодействие между различными производителями и системами.
目前,peaq 已上线全球首个代币化机器人农场,并支持 60 余个真实世界的机器应用。其代币化框架帮助机器人公司为资本密集型硬件筹集资金,并将参与方式从传统 B2B/B2C 扩展至更广泛的社区层。凭借由网络费用注入的协议级激励池,peaq 可补贴新设备接入并支持开发者,从而形成推动机器人与物理 AI 项目加速扩张的经济飞轮。-> На данный момент peaq запустил первую в мире токенизированную ферму роботов и поддерживает более 60 реальных машинных применений. Токенизированный фреймворк помогает робототехническим компаниям привлекать финансирование в капиталоемкое оборудование, расширяя участие аудитории за рамки традиционных B2B/B2C рынков в сторону широких комьюнити. За счёт пула протокольных стимулов, пополняемого сетевыми комиссиями, peaq способен субсидировать подключение новых устройств и поддерживать разработчиков, формируя экономический винтовой рост, ускоряющий экспансию проектов в области робототехники и физического ИИ.
数据采集层 (Data Layer)
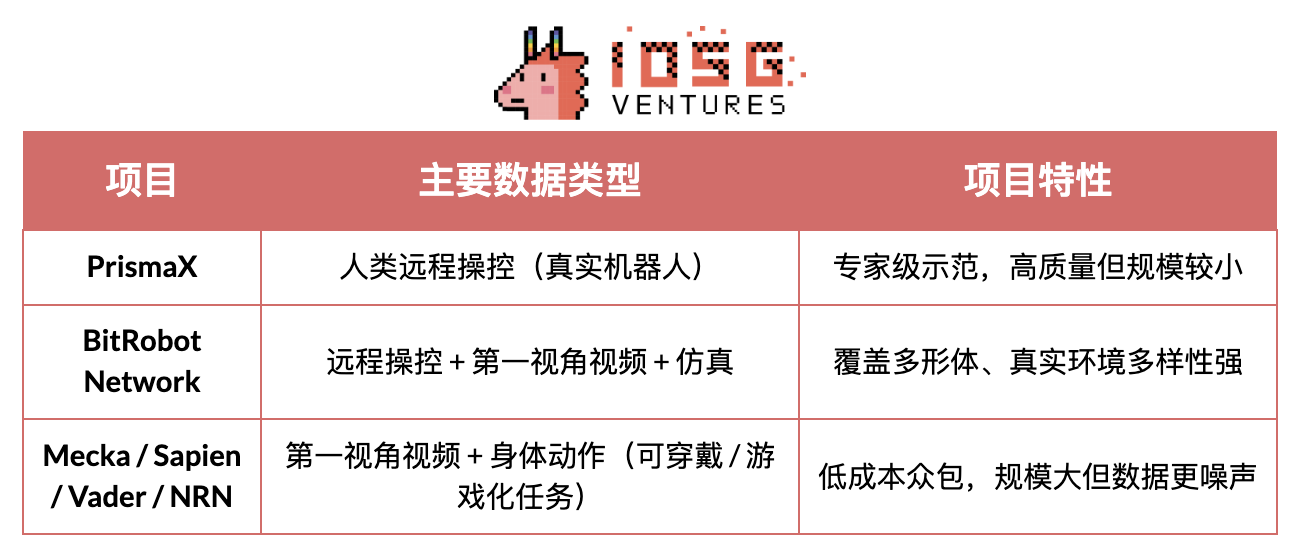
旨在解决具身智能训练中稀缺且昂贵的高质量现实世界数据。通过多种路径采集和生成人机交互数据,包括远程操控(PrismaX, BitRobot Network)、第一视角与动作捕捉(Mecka、BitRobot Network、Sapien、Vader、NRN)以及仿真与合成数据(BitRobot Network),为机器人模型提供可扩展、可泛化的训练基础。-> Направлен на решение проблемы дефицита и высокой стоимости качественных данных из реального мира, необходимых для обучения воплощённого ИИ. Сбор и генерация человеко-машинных интерактивных данных осуществляются по нескольким направлениям: телеуправление (PrismaX, BitRobot Network), захват движений и данные от первого лица (Mecka, BitRobot Network, Sapien, Vader, NRN), а также симуляционные и синтетические данные (BitRobot Network), закладывая масштабируемую и обобщаемую основу для тренировок моделей роботов.
需要明确的是,Web3 并不擅长“生产数据”——在硬件、算法与采集效率上,Web2 巨头远超任何 DePIN 项目。其真正价值在于重塑数据的分配与激励机制。基于“稳定币支付网络 + 众包模型”,通过无许可的激励体系与链上确权机制,实现低成本的小额结算、贡献溯源与自动分润。但开放式众包仍面临质量与需求闭环难题——数据质量参差不齐,缺乏有效验证与稳定买方。-> Важно отметить, что Web3 не силён в «производстве данных»: в аппаратном обеспечении, алгоритмах и эффективности сбора гиганты Web2 значительно опережают любые DePIN-проекты. Настоящая ценность Web3 заключается в перестройке механизмов распределения и стимулирования данных. Опираясь на «сети платежей стейблкоинами + краудсорсинговые модели», через разрешительные стимулы и ончейн-подтверждение прав обеспечиваются низкотарифные микро-расчёты, прослеживаемость вкладов и автоматическое распределение прибыли. Тем не менее, открытый краудсорсинг сталкивается с вызовами качества и закрытия цикла спроса — разнородность данных, отсутствие эффективной верификации и стабильных покупателей остаются нерешёнными.
#PrismaX (https://gateway.prismax.ai)
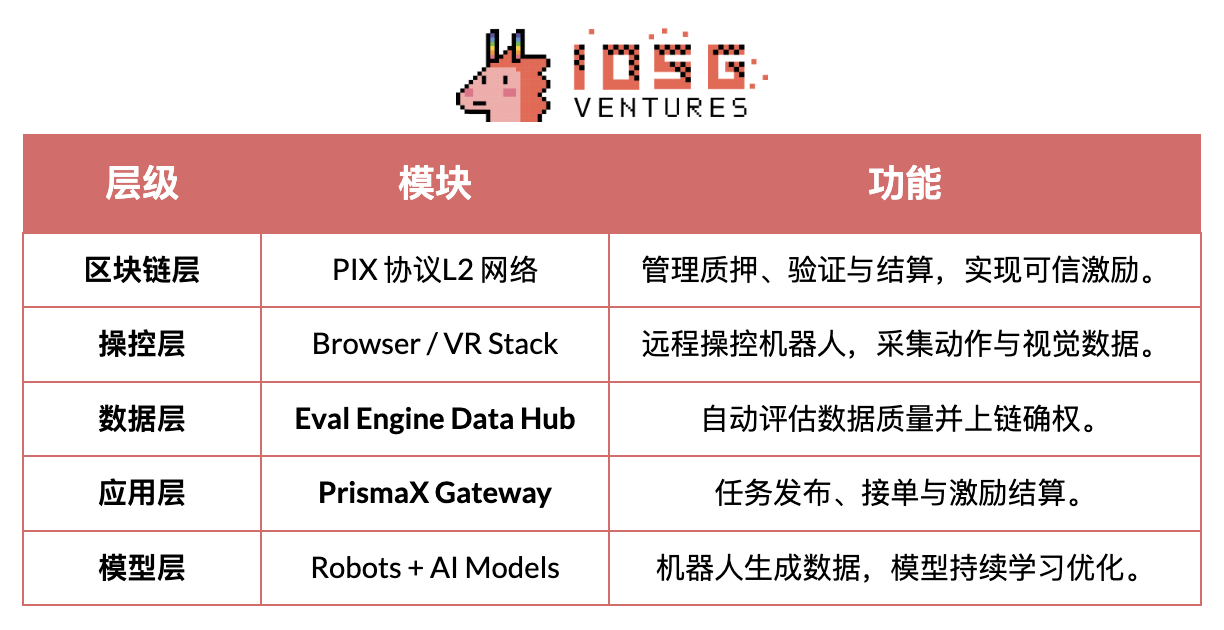
PrismaX 是一个面向具身智能(Embodied AI)的去中心化远程操控与数据经济网络,旨在构建“全球机器人劳动力市场”,让人类操作者、机器人设备与AI模型通过链上激励系统协同进化。项目核心包括两大组件:-> PrismaX — это децентрализованная сеть телеуправления и экономической модели данных для воплощённого ИИ, нацеленная на создание «глобального рынка робототехнической рабочей силы», где человеческие операторы, аппаратное обеспечение роботов и ИИ-модели будут совместно развиваться через ончейн-систему стимулирования. Архитектура состоит из двух ключевых компонентов:
-
Teleoperation Stack—— 远程操控系统(浏览器/VR界面 + SDK),连接全球机械臂与服务机器人,实现人类实时操控与数据采集;-> Teleoperation Stack — система дистанционного управления (интерфейс браузера/VR + SDK), объединяющая манипуляторы и сервисных роботов по всему миру для обеспечения контроля и сбора данных в реальном времени;
-
Evalu Engine—— 数据评估与验证引擎(CLIP + DINOv2 + 光流语义评分),为每条操作轨迹生成质量评分并上链结算。-> Evalu Engine — движок оценки и верификации данных (CLIP + DINOv2 + оптическая оценка семантики потока), генерирующий рейтинги качества для каждой траектории операции и проводящий ончейн-расчёты.
PrismaX 通过去中心化激励机制,将人类操作行为转化为机器学习数据,构建从远程操控 → 数据采集 → 模型训练 → 链上结算的完整闭环,实现“人类劳动即数据资产”的循环经济。-> Протокол PrismaX с помощью децентрализованного стимулирования конвертирует действия людей в данные для машинного обучения, замыкая цикл «телеуправление → сбор данных → тренировка моделей → ончейн-расчёты» и реализовывая концепцию циклической экономики «человеческий труд = данные как актив».
项目进展与现实评估
PrismaX 已在 2025 年 8 月上线测试版(gateway.prismax.ai),用户可远程操控机械臂执行抓取实验并生成训练数据。Eval Engine 已在内部运行, 整体来看,PrismaX 技术实现度较高,定位清晰,是连接“人类操作 × AI模型 × 区块链结算”的关键中间层。其长期潜力有望成为“具身智能时代的去中心化劳动与数据协议”,但短期仍面临规模化挑战。-> Версия бета-теста PrismaX была запущена в августе 2025 года (gateway.prismax.ai), позволяя пользователям удалённо управлять манипуляторами для проведения испытаний захвата и генерации тренировочных данных. Evalu Engine уже функционирует во внутренних тестах. В целом, PrismaX демонстрирует высокий уровень технической реализации и чёткое позиционирование, выступая ключевым промежуточным звеном между «человеческим управлением × ИИ-моделями × блокчейн-расчётами». В долгосрочной перспективе он имеет потенциал стать «децентрализованным трудовым и данным протоколом эпохи воплощённого ИИ», хотя短期内 всё ещё сталкивается с вызовами масштабирования.
#BitRobot Network(https://bitrobot.ai/)
BitRobot Network 通过其子网实现视频、远程操控与仿真等多源数据采集。SN/01 ET Fugi 允许用户远程控制机器人完成任务,在“现实版 Pokémon Go 式”的交互中采集导航与感知数据。该玩法促成了 FrodoBots-2K 数据集的诞生,这是当前最大规模的人机导航开源数据集之一,被 UC Berkeley RAIL 和 Google DeepMind 等机构使用。SN/05 SeeSaw (Virtual Protocol)则通过 iPhone 在真实环境中大规模众包采集第一视角视频数据。其他已公布的子网,如 RoboCap 和 Rayvo,则专注于利用低成本实体设备采集第一视角视频数据。-> BitRobot Network использует свои сабнеты для сбора многоканальных данных: видео, телеуправления и симуляций. Сабот SN/01 ET Fugi позволяет пользователю удалённо управлять роботом для выполнения задач, собирая навигационные и перцептивные данные в стиле игры «Pokémon Go в реальности». Этот формат породил набор данных FrodoBots-2K, один из крупнейших в мире открытых датасетов для человеко-роботной навигации, используемый UC Berkeley RAIL и Google DeepMind. SN/05 SeeSaw (Virtual Protocol) массово собирает видео от первого лица в реальных условиях с помощью смартфонов iPhone. Другие опубликованные сабнеты, такие как RoboCap и Rayvo, специализируются на сборе данных от первого лица с помощью недорогих физических устройств.
#Mecka (https://www.mecka.ai)
Mecka 是一家机器人数据公司,通过游戏化的手机采集和定制硬件设备,众包获取第一视角视频、人体运动数据以及任务演示,用于构建大规模多模态数据集,支持具身智能模型的训练。-> Mecka — компания, занимающаяся робототехническими данными, собирающая краудсорсингом видео от первого лица, данные о движении человеческого тела и демонстрации задач через геймифицированное мобильное приложение и специализированное оборудование, строя масштабные мультимодальные наборы данных для обучения воплощённого ИИ.
#Sapien (https://www.sapien.io/)
Sapien 是一个以“人类运动数据驱动机器人智能”为核心的众包平台,通过可穿戴设备和移动端应用采集人体动作、姿态与交互数据,用于训练具身智能模型。项目致力于构建全球最大的人体运动数据网络,让人类的自然行为成为机器人学习与泛化的基础数据源。-> Sapien — краудсорсинговая платформа, основанная на принципе «движения человека как драйвера интеллекта роботов», собирающая данные о позах, движениях и взаимодействиях через носимые устройства и мобильные приложения для тренировки воплощённого ИИ. Цель проекта — создание крупнейшей в мире сети данных о движениях человека, превращающей естественное поведение людей в базовый источник знаний для обучения и обобщения роботов.
#Vader(https://www.vaderai.ai)
Vader 通过其现实世界 MMO 应用 EgoPlay 众包收集第一视角视频与任务示范:用户以第一人称视角记录日常活动并获得 $VADER 奖励。其 ORN 数据流水线 能将原始 POV 画面转换为经过隐私处理的结构化数据集,包含动作标签与语义叙述,可直接用于人形机器人策略训练。-> Vader собирает видео от первого лица и примеры задач через MMO-приложение реального мира EgoPlay: пользователи записывают повседневную деятельность от своего лица и получают вознаграждение $VADER. Их конвейер ORN трансформирует необработанные записи POV в структурированные наборы данных с обработкой конфиденциальности, содержащие метки действий и семантические описания, готовые напрямую к тренировке стратегий человекоподобных роботов.
#NRN Agents(https://www.nrnagents.ai/)
一个游戏化的具身 RL 数据平台,通过浏览器端机器人控制与模拟竞赛来众包人类示范数据。NRN 通过“竞技化”任务生成长尾行为轨迹,用于模仿学习与持续强化学习,并作为可扩展的数据原语支撑 sim-to-real 策略训练。-> Геймифицированная платформа данных для воплощённого обучения с подкреплением (RL), собирающая людские демонстрации через браузерное управление роботами и симуляционные соревнования. NRN генерирует траектории долгого хвоста через конкурентные задачи, применяемые в имитационном и непрерывном обучении с подкреплением, выступая масштабируемым сырьём данных для поддержки симуляционно-реального обучения стратегий (sim-to-real).
#具身智能数据采集层项目对比
感知与仿真(Middleware & Simulation)
感知与仿真层为机器人提供连接物理世界与智能决策的核心基础设施,包括定位、通信、空间建模、仿真训练等能力,是构建大规模具身智能系统的“中间层骨架”。当前该领域仍处于早期探索阶段,各项目分别在高精度定位、共享空间计算、协议标准化与分布式仿真等方向形成差异化布局,尚未出现统一标准或互通生态。-> Слой восприятия и симуляции предоставляет роботам критически важную инфраструктуру для соединения физического мира с интеллектуальным принятием решений, включая локалицию, коммуникацию, пространственное моделирование и симуляционную тренировку, выступая «каркасом промежуточного уровня» при построении крупных воплощённых ИИ-систем. Область всё ещё находится на стадии ранних исследований, где проекты дифференцируют подходы в высокоточной локации, совместных пространственных вычислениях, стандартизации протоколов и распределённой симуляции. Единых стандартов или взаимодополняющих экосистем пока не сформировано.
中间件与空间基建(Middleware & Spatial Infra)
机器人核心能力——导航、定位、连接性与空间建模——构成了连接物理世界与智能决策的关键桥梁。尽管更广泛的 DePIN 项目(Silencio、WeatherXM、DIMO)开始提及“机器人,但下列项目与具身智能最直接相关。-> Ключевые возможности роботов — навигация, локация, подключённость и пространственное моделирование — создают мост между физическим миром и интеллектуальным решением. Несмотря на то что более широкие DePIN-проекты (Silencio, WeatherXM, DIMO) начали упоминать «роботов», приведённые ниже проекты наиболее прямо связаны с воплощённым ИИ.
#RoboStack – Cloud-Native Robot Operating Stack (https://robostack.io)
RoboStack 是云原生机器人中间件,通过 RCP(Robot Context Protocol)实现机器人任务的实时调度、远程控制与跨平台互操作,并提供云端仿真、工作流编排与 Agent 接入能力。-> RoboStack — облачно-нативное робототехническое промежуточное ПО, использующее RCP (Robot Context Protocol) для диспетчеризации задач, удалённого управления и кроссплатформенного взаимодействия в реальном времени, а также предоставляющее возможности облачной симуляции, оркестровки рабочих процессов и подключения агентов.
#GEODNET – Decentralized GNSS Network (https://geodnet.com)
GEODNET 是全球去中心化 GNSS 网络,提供厘米级 RTK 高精度定位。通过分布式基站和链上激励,为无人机、自动驾驶与机器人提供实时“地理基准层”。-> GEODNET — глобальная децентрализованная GNSS-сеть, обеспечивающая сантиметровую точность RTK-позиционирования. Распределённые базовые станции и ончейн-стимулы формируют «геопространственный базовый слой» реального времени для дронов, автономного транспорта и роботов.
#Auki – Posemesh for Spatial Computing(https://www.auki.com)
Auki 构建了去中心化的 Posemesh 空间计算网络,通过众包传感器与计算节点生成实时 3D 环境地图,为 AR、机器人导航和多设备协作提供共享空间基准。它是连接 虚拟空间与现实场景 的关键基础设施,推动 AR × Robotics 的融合。-> Auki создала децентрализованную сеть пространственных вычислений Posemesh, собирающую в реальном времени 3D-карты окружающей среды через краудсорсинг сенсоров и вычислительных узлов, предоставляя общую пространственную базу для AR, навигации роботов и взаимодействия множества устройств. Она выступает важнейшей инфраструктурой, соединяющей виртуальное пространство с реальными сценами, продвигая конвергенцию AR и робототехники.
#Tashi Network — 机器人实时网格协作网络(https://tashi.network)
去中心化实时网格网络,实现亚 30ms 共识、低延迟传感器交换与多机器人状态同步。其 MeshNet SDK 支持共享 SLAM、群体协作与鲁棒地图更新,为具身 AI 提供高性能实时协作层。-> Децентрализованная сеть реального времени, обеспечивающая суб-30 миллисекундный консенсус, передачу датчиков с низкой задержкой и синхронизацию состояний множества роботов. Их SDK MeshNet поддерживает общий SLAM, роевое взаимодействие и отказоустойчивое обновление карт, формируя высокопроизводительный слой совместной работы для воплощённого ИИ.
#Staex — 去中心化连接与遥测网络(https://www.staex.io)
源自德国电信研发部门的去中心化连接层,提供安全通信、可信遥测与设备到云的路由能力,使机器人车队能够可靠交换数据并跨不同运营方协作。-> Децентрализованный уровень подключения, разработанный R&D-подразделением Deutsche Telekom, предлагает безопасную коммуникацию, доверенный телеметрический обмен и маршрутизацию от устройств к облаку, позволяя колоннам роботов надёжно обмениваться данными и взаимодействовать между разными операторами.
仿真与训练系统(Distributed Simulation & Learning)
#Gradient - Towards Open Intelligence(https://gradient.network/)
Gradient 是建设“开放式智能(Open Intelligence)”的 AI 实验室,致力于基于去中心化基础设施实现分布式训练、推理、验证与仿真;其当前技术栈包括 Parallax(分布式推理)、Echo(分布式强化学习与多智能体训练) 以及 Gradient Cloud(面向企业的AI 解决方案)。在机器人方向,Mirage 平台面向具身智能训练提供 分布式仿真、动态交互环境与大规模并行学习 能力,用于加速世界模型与通用策略的训练落地。Mirage 正在与 NVIDIA 探讨与其 Newton 引擎的潜在协作方向。-> Gradient — ИИ-лаборатория, развивающая «Открытый Интеллект (Open Intelligence)», нацеленная на распределённое обучение, вывод, верификацию и симуляцию на базе децентрализованной инфраструктуры. Текущий техстекинг включает Parallax (распределённый вывод), Echo (распределённое обучение с подкреплением и мультиагентное обучение) и Gradient Cloud (корпоративные ИИ-решения). В робототехническом направлении платформа Mirage обеспечивает возможности распределённой симуляции, динамического взаимодействия и крупномасштабного параллельного обучения для тренировки воплощённого ИИ, ускоряя внедрение World Model и универсальных политик. Mirage ведёт переговоры с NVIDIA о потенциальном сотрудничестве с их движком Newton.
机器人资产收益层(RobotFi / RWAiFi)
这一层聚焦于将机器人从“生产性工具”转化为“可金融化资产”的关键环节,通过 资产代币化、收益分配与去中心化治理,构建机器经济的金融基础设施。代表项目包括:-> Данный слой сфокусирован на трансформации роботов из «производственного инструмента» в «финансируемый актив» посредством токенизации, распределения доходности и децентрализованного управления, формируя финансовую инфраструктуру машинной экономики. К репрезентативным проектам относятся:
#XmaquinaDAO – Physical AI DAO(https://www.xmaquina.io)
XMAQUINA 是一个去中心化生态系统,为全球用户提供对顶尖人形机器人与具身智能公司的高流动性参与渠道,将原本只属于风险投资机构的机会带上链。其代币 DEUS既是流动化指数资产,也是治理载体,用于协调国库分配与生态发展。通过 DAO Portal 与 Machine Economy Launchpad,社区能够通过机器资产的代币化与结构化的链上参与,共同持有并支持新兴的 Physical AI 项目。-> XMAQUINA представляет собой децентрализованную экосистему, обеспечивающую глобальных участников ликвидным доступом к ведущим компаниям в сфере человекоподобных и воплощённых ИИ-роботов, выводя ранее доступные исключительно венчурным фондам возможности в блокчейн. Токен DEUS служит одновременно индексным активом с высокой ликвидностью и инструментом управления для координации распределения казначейства и развития экосистемы. Через DAO Portal и платформу Machine Economy Launchpad сообщество совместно владеет и поддерживает развивающиеся проекты в области Physical AI посредством токенизации машиноактивов и структурированного ончейн-взаимодействия.
#GAIB – The Economic Layer for AI Infrastructure (https://gaib.ai/)
GAIB 致力于为 GPU 与机器人等实体 AI 基础设施提供统一的 经济层,将去中心化资本与真实AI基建资产连接起来,构建可验证、可组合、可收益的智能经济体系。-> GAIB стремится предоставить единый экономический уровень для физических ИИ-инфраструктурных активов, таких как GPU и роботы, соединяя децентрализованный капитал с реальными ИИ-активами для построения верифицируемой, композитной и доходной интеллектуальной экономической системы.
在机器人方向上,GAIB 并非“销售机器人代币”,而是通过将机器人设备与运营合同(RaaS、数据采集、遥操作等)金融化上链,实现“真实现金流 → 链上可组合收益资产”的转化。这一体系涵盖硬件融资(融资租赁 / 质押)、运营现金流(RaaS / 数据服务)与数据流收益(许可 / 合约)等环节,使机器人资产及其现金流变得 可度量、可定价、可交易。-> В робототехническом направлении GAIB не занимается «продажей токенов роботов», а проводит финтенизацию реального оборудования и операционных контрактов (RaaS, сбор данных, телеуправление и пр.), конвертируя «реальные денежные потоки» в ончейн-композитные доходные активы. Система охватывает финансирование аппаратуры (лизинг/стейкинг), операционный денежный поток (RaaS/дата-сервисы) и доходы от потоков данных (лицензии/контракты), делая роботизированные активы и их денежные потоки измеряемыми, тарифицируемыми и торгуемыми.
GAIB 以 AID / sAID 作为结算与收益载体,通过结构化风控机制(超额抵押、准备金与保险)保障稳健回报,并长期接入 DeFi 衍生品与流动性市场,形成从“机器人资产”到“可组合收益资产”的金融闭环。目标是成为 AI 时代的经济主干(Economic Backbone of Intelligence)-> В качестве валюты расчётов и получения дохода GAIB использует AID / sAID, обеспечивая стабильную доходность за счёт структурированных механизмов управления рисками (сверхзалог, резервы и страхование), а в долгосрочной перспективе интегрируется в рынки DeFi-деривативов и ликвидности, замыкая финансовый цикл от «машиноактивов» к «композитным доходным активам». Стратегическая цель компании — стать Economic Backbone of Intelligence (экономическим стержнем эпохи ИИ).
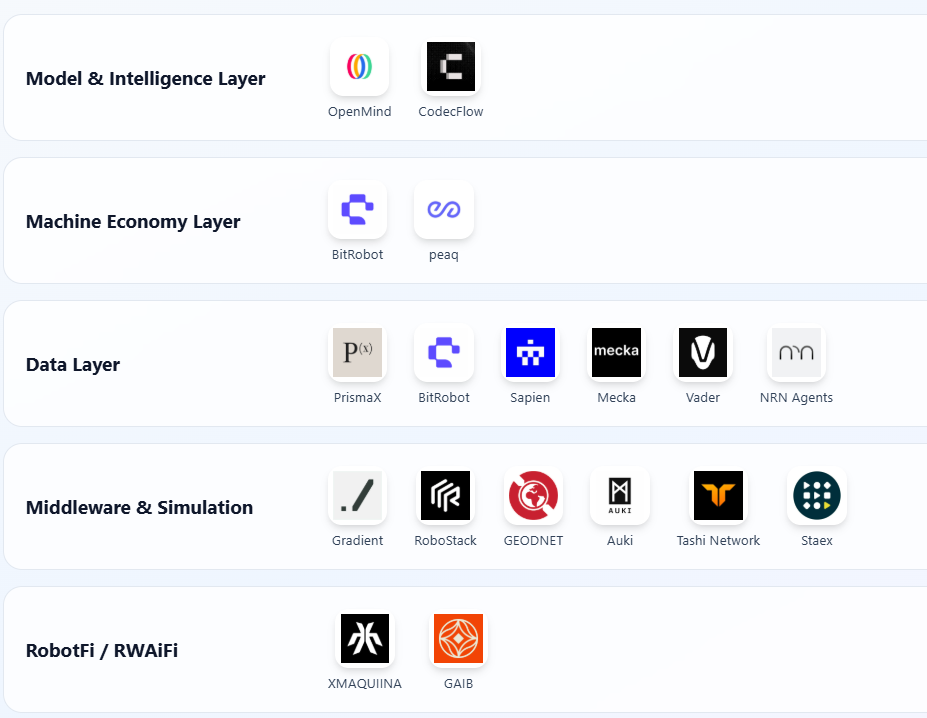
▲ Web3机器人生态图谱: https://fairy-build-97286531.figma.site/
Заключение и перспективы: реальные вызовы и долгосрочные возможности
从长期愿景看,机器人 × AI × Web3 的融合旨在构建去中心化机器经济体系(DeRobot Economy),推动具身智能从“单机自动化”迈向“可确权、可结算、可治理”的网络化协作。其核心逻辑是通过“Token → 部署 → 数据 → 价值再分配”形成自循环机制,使机器人、传感器与算力节点实现确权、交易与分润。-> В долгосрочной перспективе интеграция робототехники, ИИ и Web3 направлена на формирование децентрализованной машинной экономики (DeRobot Economy), переводя воплощённый ИИ от автономной «одиночной автоматизации» к сетевому взаимодействию с возможностью подтверждения прав, онлайн-расчётов и управления. Базовый принцип строится на создании самовоспроизводящегося цикла «Токен → Развёртывание → Данные → Перераспределение ценности», позволяющем роботам, датчикам и узлам вычислений проходить确权 (подтверждение прав), торговлю и справедливое распределение прибыли.
然而,从现实阶段来看,该模式仍处早期探索期,距离形成稳定现金流与规模化商业闭环尚远。多数项目停留在叙事层面,实际部署有限。机器人制造与运维属资本密集型产业,单靠代币激励难以支撑基础设施扩张;链上金融设计虽具可组合性,但尚未解决真实资产的风险定价与收益兑现问题。因此,所谓“机器网络自循环”仍偏理想化,其商业模式有待现实验证。-> Тем не менее, в текущей фазе развития данная модель всё ещё исследуется на ранних стадиях, находясь далеко до создания стабильных денежных потоков и масштабируемых коммерческих циклов. Большинство проектов существуют преимущественно на уровне нарративов, практическое внедрение ограничено. Производство и обслуживание роботов капиталоемки, и одних лишь токенизированных стимулов недостаточно для расширения инфраструктуры. Хотя ончейн-фіндизайн отличается композитностью, он до сих пор не решает вопросов ценообразования рисков реальных активов и реализации доходности. Следовательно, утверждение о «самовоспроизводящемся машинном_network» пока остаётся идеалистичным, требуя дальнейших проверок на практике.
-
模型智能层(Model & Intelligence Layer)是当前最具长期价值的方向。以 OpenMind 为代表的开源机器人操作系统,尝试打破封闭生态、统一多机器人协作与语言到动作接口。其技术愿景清晰、系统完整,但工程量巨大、验证周期长,尚未形成产业级正反馈。-> Слой модели и интеллекта (Model & Intelligence Layer) сейчас считается наиболее перспективным в долгосрочной перспективе. Открытые ОС типа OpenMind пытаются разорвать закрытые экосистемы и унифицировать взаимодействие множества роботов и интерфейсы перевода языка в действие. Технические видения ясны, архитектура полна, но масштаб задач огромен, цикл верификации затянут, индустриальной обратной связи пока не наблюдается.
-
机器经济层(Machine Economy Layer) 仍处于前置阶段,现实中机器人数量有限,DID 身份与激励网络尚难形成自洽循环。当前距离“机器劳动力经济”尚远。未来唯有具身智能实现规模化部署后,链上身份、结算与协作网络的经济效应才会真正显现。-> Слой машинной экономики (Machine Economy Layer) находится на подготовительной фазе. Фактическое число роботов ограниченно, сети DID-идентичности и стимулов пока не способны образовать самодостаточный цикл. До «экономики машинного труда» ещё далеко. Истинный экономический эффект ончейн-идентичности, расчётов и сетей сотрудничества проявится лишь после масштабного внедрения воплощённого ИИ.
-
数据采集层(Data Layer) 数据采集层门槛相对最低,但是目前最接近商业可行的方向。具身智能数据采集对时空连续性与动作语义精度要求极高,决定其质量与复用性。如何在“众包规模”与“数据可靠性”之间平衡,是行业核心挑战。PrismaX 先锁定 B 端需求,再分发任务采集验证一定程度上提供可复制模板,但生态规模与数据交易仍需时间积累。-> Слой сбора данных (Data Layer) обладает наименьшим порогом входа, оставаясь ближайшим к коммерчески жизнеспособному вектору. Требования к пространственно-временной непрерывности и семантической точности действий в задачах воплощённого ИИ крайне высоки, напрямую влияя на качество и повторное использование. Балансировка между «масштабом краудсорсинга» и «надёжностью данных» представляет собой главный отраслевой вызов. Стратегия PrismaX, сначала фиксирующей B2B-спрос, а затем распределяющей задачи для сбора и проверки, частично предлагает шаблон для тиражирования, однако масштаб экосистемы и оборот данных требуют длительного накопления.
-
感知与仿真层(Middleware & Simulation Layer) 仍在技术验证期,缺乏统一标准与接口尚未形成互通生态。仿真结果难以标准化迁移至真实环境,Sim2Real 效率受限。-> Слой восприятия и симуляции (Middleware & Simulation Layer) находится на стадии технической верификации. Отсутствие единых стандартов и интерфейсов мешает формированию взаимосвязанной экосистемы. Результаты симуляции трудно стандартизированно переносить в реальные условия, эффективность подхода Sim2Real ограничена.
-
资产收益层(RobotFi / RWAiFi)Web3 主要在供应链金融、设备租赁与投资治理等环节发挥辅助作用,提升透明度与结算效率,而非重塑产业逻辑。-> Слой доходности активов (RobotFi / RWAiFi): Web3 в настоящее время оказывает вспомогательное влияние преимущественно в областях финансирования цепочек поставок, аренды оборудования и инвестиционного управления, повышая прозрачность и скорость расчётов, но не меняя фундаментальной логики индустрии.
当然,我们认为,机器人 × AI × Web3 的交汇点依然代表着下一代智能经济体系的原点。它不仅是技术范式的融合,更是生产关系的重构契机:当机器具备身份、激励与治理机制,人机协作将从局部自动化迈向网络化自治。短期内,这一方向仍以叙事与实验为主,但它所奠定的制度与激励框架,正为未来机器社会的经济秩序铺设基础。从长期视角看,具身智能与 Web3 的结合将重塑价值创造的边界——让智能体成为真正可确权、可协作、可收益的经济主体。-> Мы считаем, что точка пересечения робототехники, ИИ и Web3 по-прежнему является отправной точкой следующей волны интеллектуальных экономических систем. Это не просто слияние технологических парадигм, но и шанс на реконструкцию отношений производства: когда машины получат идентификацию, стимулы и механизмы управления, человеческо-машинное взаимодействие перейдёт от фрагментарной автоматизации к сетевой автономии. В краткосрочной перспективе данное направление сосредоточено на нарративах и экспериментах, однако заложенные им институциональные и стимулирующие структуры постепенно формируют фундамент экономического порядка общества будущего. Если смотреть в долгосрочную перспективу, синтез воплощённого ИИ и Web3 расширит границы создания стоимости, превратив интеллектуальных агентов в полноценных субъектов экономики, обладающих чётким确权, способностью к коллаборации и механизмами монетизации.
Присоединяйтесь к официальному сообществу TechFlow
Telegram:https://t.me/TechFlowDaily
X (Twitter):https://x.com/TechFlowPost
X (Twitter) EN:https://x.com/BlockFlow_News
 IOSG Ventures