


Всё об OpenMind: создание глобальной операционной системы и сети доверия для воплощенного ИИ
为什么需要一个开放的机器人时代
在未来 5–8 年,地球上的机器人数量将突破 10 亿台,这是它们从“单机演示”走向“社会分工”的拐点。机器人将不仅只是流水线上的机械臂,而是能够感知、理解、决策并与人类协作的“同事、老师和伙伴”。
В течение следующих 5–8 лет количество роботов на Земле превысит 1 миллиард единиц. Это станет переломным моментом их перехода от «демонстраций в одиночном режиме» к «социальному разделению труда». Роботы перестанут быть просто механическими манипуляторами на конвейере и станут «коллегами, учителями и партнерами», способными воспринимать окружающую среду, понимать её, принимать решения и взаимодействовать с людьми.
近年来,机器人硬件像肌肉一样迅猛增长,它们拥有更灵巧的手、更稳的步态和更丰富的传感。但真正的瓶颈不在于金属与电机,而在于如何让它们具备共享与协作的心智:
В последние годы аппаратное обеспечение роботов стремительно развивается подобно мышцам: они обзавелись более ловкими «руками», устойчивой походкой и разнообразными сенсорами. Однако истинный bottleneck кроется не в металле и двигателях, а в том, как наделить их совместной интеллектуальной системой для взаимодействия и сотрудничества:
-
各厂商的软件互不兼容,机器人之间无法共享技能与智能;
-
决策逻辑被封闭系统锁住,外界无法验证或优化;
-
中心化的控制架构意味着创新速度受限,信任成本高。
-
Программное обеспечение различных производителей несовместимо между собой, что мешает роботам обмениваться навыками и интеллектом;
-
Логика принятия решений заблокирована внутри проприетарных систем, что исключает возможность внешней верификации или оптимизации;
-
Централизованная архитектура управления ограничивает скорость инноваций и увеличивает затраты на формирование доверия.
这种割裂导致机器人产业难以把 AI 的模型进步转化为可复制的生产力:机器人的单机 Demo 层出不穷,但缺少跨设备迁移、可验证决策和标准化协作,进而难以规模化。而 OpenMind 要解决的,正是这“最后一公里”。我们的目标不是造一台更会跳舞的机器人,而是为全球海量异构机器人提供统一的软件地基与协作标准:
Эта фрагментация не позволяет робототехнической отрасли превратить прогресс моделей ИИ в масштабируемую производительность: появляется множество демо-версий отдельных роботов, но отсутствует переносимость между устройствами, проверяемые алгоритмы принятия решений и стандартизированное взаимодействие, что препятствует масштабированию. Именно эту «последнюю милю» призвана решить платформа OpenMind. Наша цель — не создать робота, который лучше танцует, а предоставить единое программное основание и стандарты взаимодействия для миллионов разнородных роботов по всему миру:
-
让机器人具备理解语境和彼此学习的能力;
-
让开发者在开源、模块化的架构上快速搭建应用;
-
让人和机器在去中心化的规则下安全协作与结算。
-
Наделить роботов способностью понимать контекст и учиться друг у друга;
-
Дать разработчикам возможность быстро создавать приложения на базе открытой модульной архитектуры;
-
Обеспечить безопасное взаимодействие и расчеты между людьми и машинами на основе децентрализованных правил.
一句话,OpenMind 正在构建机器人的通用操作系统,让机器人不仅可以感知和行动,还可以通过去中心化协同,在任意环境下安全且规模化的合作。
Если говорить кратко, OpenMind создает универсальную операционную систему для роботов, которая позволяет им не только воспринимать окружение и действовать, но и безопасно взаимодействовать в любых условиях благодаря децентрализованному сотрудничеству.
谁在押注这条路:20M 融资与全球阵容
Кто ставит на это направление: финансирование в $20 млн и глобальная команда инвесторов
目前,OpenMind 已完成 2000 万美元(Seed + Series A)融资,由 Pantera Capital领投,投资阵容涵盖全球顶尖的科技与资本力量:
На данный момент OpenMind закрыла раунд финансирования на сумму 20 млн долларов США (Seed + Series A) при софинансировании от Pantera Capital. В состав инвесторов входят ведущие мировые технологические компании и фонды:
-
西方的技术与资本生态:Ribbit、Coinbase Ventures、DCG、Lightspeed Faction、Anagram、Pi Network Ventures、Topology、Primitive Ventures 和 Amber Group 等,他们长期深耕加密与 AI 基础设施,押注“智能体经济与机器互联网”的底层范式;
-
东方的产业能量:红杉中国等深耕机器人供应链与制造体系,理解“把一台机器做出来并规模化交付”的全部难度与门槛;
-
Западная технологическая и капитальная экосистема:Ribbit, Coinbase Ventures, DCG, Lightspeed Faction, Anagram, Pi Network Ventures, Topology, Primitive Ventures, Amber Group и другие. Они давно работают в сфере криптографии и инфраструктуры ИИ, делая ставку на базовые парадигмы «экономики агентов и Интернета машин»;
-
Восточная промышленная мощь:Sequoia China и другие игроки, глубоко погруженные в цепочки поставок и производственные системы робототехники, которые полностью понимают все сложности и барьеры «создания аппарата и его серийного выпуска»;
与此同时,OpenMind 也与 KraneShares 等传统资本市场参与方保持紧密交流,共同探索将“机器人 + 智能体”的长期价值纳入金融结构化产品的通路,以此实现币股双向贯通。2025 年 6 月,KraneShares 推出全球人形与具身智能指数 ETF(KOID)时,选用了由 OpenMind 与 RoboStore 联合定制的人形机器人 “Iris” 在纳斯达克敲响开市钟,这也是交易所历史上首次由人形机器人完成这一仪式。
Параллельно OpenMind поддерживает тесное взаимодействие с участниками традиционных финансовых рынков, такими как KraneShares, совместно исследуя возможности включения долгосрочной стоимости концепции «роботы + ИИ-агенты» в структурированные финансовые продукты для обеспечения двусторонней конвертации между токенами и акциями. В июне 2025 года, когда KraneShares запустил мировой индексный ETF KOID для андроидов и воплощенного ИИ, в качестве символического персонажа для звонка на открытие торгов на бирже NASDAQ был выбран человекоподобный робот «Iris», разработанный совместно OpenMind и RoboStore. Это стала первой в истории биржи церемонией с участием андроида.
正如 Pantera Capital 合伙人 Nihal Maunder 所说:
Как отмечает партнер Pantera Capital Нихал Маундер:
“如果我们希望智能机器在开放环境中运行,就需要一个开放的智能网络。OpenMind 正在为机器人做的事,就像 Linux 之于软件、以太坊之于区块链。”
«Если мы хотим, чтобы умные машины функционировали в открытой среде, нам требуется открытая интеллектуальная сеть. То, чем занимается OpenMind для робототехники, аналогично тому, что сделали Linux для программного обеспечения и Ethereum для блокчейна.»
团队与顾问:从实验室到产线
Команда и консультанты: от лаборатории до производственной линии
OpenMind 的创始人 Jan Liphardt 为斯坦福大学副教授、前伯克利教授,长期研究数据与分布式系统,在学界与工程侧均有深耕。他主张推进开源复用、以可审计、可追溯的机制替代黑箱、用跨学科方法整合AI、机器人和密码学。
Основатель OpenMind Ян Липхартдт (Jan Liphardt) является старшим преподавателем Стэнфордского университета и бывшим профессором Калифорнийского университета в Беркли. Он давно специализируется на исследованиях данных и распределенных систем, имея глубокий опыт как в академической среде, так и в инженерной практике. Ян выступает за развитие открытого повторного использования кода, замену черных ящиков механизмами аудита и прослеживаемости, а также за междисциплинарную интеграцию ИИ, робототехники и криптографии.
OpenMind 的核心团队来自OKX Ventures、Oxford Robotics Institute、Palantir、Databricks、Perplexity等机构,覆盖机器人控制、感知与导航、多模态与 LLM 调度、分布式系统与链上协议等关键环节。同时,一支由学术界与产业界专家组成的顾问团队(如 Stanford 机器人负责人 Steve Cousins、牛津区块链中心 Bill Roscoe、Imperial College 安全 AI 教授 Alessio Lomuscio)也为机器人的“安全、合规、可靠”提供保障。
Ядро команды OpenMind сформировано из специалистов ведущих институтов и компаний OKX Ventures, Oxford Robotics Institute, Palantir, Databricks, Perplexity и охватывает такие ключевые области, как управление роботами, сенсоры и навигацию, мультимодальный ИИ и оркестровку LLM, распределенные системы и сетевые протоколы. Кроме того, совет экспертов из академических кругов и индустрии (включая руководителя робототехнического направления Стэнфорда Стива Коузенса, Билла Роскоу из Оксфордского центра блокчейна и профессора безопасного ИИ Империального колледжа Алессио Ломуцио) гарантирует «безопасность, соответствие нормативным требованиям и надежность» роботов.
OpenMind 的解法:两层架构,一套秩序
Решение от OpenMind: двухуровневая архитектура, единый порядок
OpenMind 构建了一套可复用的基础设施,让机器人能跨设备、跨厂商、甚至跨国界协作与信息互通:
OpenMind создал масштабируемую инфраструктуру, позволяющую роботам обмениваться данными и работать вместе независимо от типа устройства, производителя или географических границ:
-
设备侧:提供面向实体机器人的 AI 原生操作系统 OM1,把从感知到执行的全链路连成闭环,让不同形态的机器都能理解环境并完成任务;
-
网络侧:构建去中心化协作网络 FABRIC,提供身份、任务分配与通信机制,确保机器人在协作时能识别彼此、分配任务、共享状态。
-
Аппаратный уровень:предоставляет ориентированную на физическую робототехнику нативную для ИИ операционную систему OM1, замыкающую полный цикл от восприятия до исполнения и позволяющую машинам любого типа понимать окружение и выполнять задачи;
-
Сетевой уровень:разработанная децентрализованная сеть взаимодействия FABRIC предоставляет механизмы идентификации, распределения задач и связи, гарантируя, что роботы могут распознавать друг друга, распределять задания и обмениваться статусами во время совместной работы.
这一套“操作系统+网络层”的组合,让机器人们不仅能各自行动,更能在一个统一的协作网络中互相配合、对齐流程、一起完成某个复杂任务。
Такая связка «операционная система + сетевой слой» позволяет роботам не просто действовать самостоятельно, но и слаженно взаимодействовать внутри единой сети, синхронизировать процессы и совместно решать сложные задачи.
OM1:面向实体世界的 AI 原生操作系统
OM1: нативная для ИИ операционная система для физического мира
就像手机需要 iOS 或 Android 来运行应用,机器人同样需要一个操作系统来运行 AI 模型、处理传感器数据、做出推理决策并执行动作。
Точно так же, как смартфоны нуждаются в iOS или Android для запуска приложений, роботам также требуется операционная система для выполнения моделей ИИ, обработки данных с датчиков, принятия логических решений и исполнения команд.
OM1便为此而生,它是一个面向现实世界机器人的 AI 原生操作系统,让它们能够感知、理解、规划并在各种环境中完成任务。与传统、封闭的机器人控制系统不同,OM1 是开源、模块化、硬件无关(hardware-agnostic)的,它可以运行人形、四足、轮式、机械臂等多种形态上。
Именно для этого была создана OM1 — нативная для ИИ операционная система, разработанная специально для реальных роботов. Она позволяет им воспринимать окружение, анализировать его, планировать действия и эффективно справляться с задачами в любых условиях. В отличие от традиционных проприетарных систем управления, OM1 имеет открытый исходный код, модульную структуру и аппаратную независимость (hardware-agnostic). Она может запускаться на андроидах, четвероногих платформах, колесных шасси и механических манипуляторах.
四个核心环节:从感知到执行
Четыре ключевых этапа: от восприятия до исполнения
OM1 把机器人智能拆解为四个通用步骤:Perception(感知) → Memory(记忆) → Planning(规划) → Action(执行)。这套流程被 OM1 完整模块化,并通过统一的数据语言打通,实现可组合、可替换、可验证的智能能力构建。
OM1 разделяет искусственный интеллект робота на четыре универсальных этапа: Perception (восприятие) → Memory (память) → Planning (планирование) → Action (исполнение). Этот процесс полностью модуляризован в OM1 и связан посредством единого языка данных, что обеспечивает собираемую, заменяемую и верифицируемую архитектуру интеллектуальных функций.
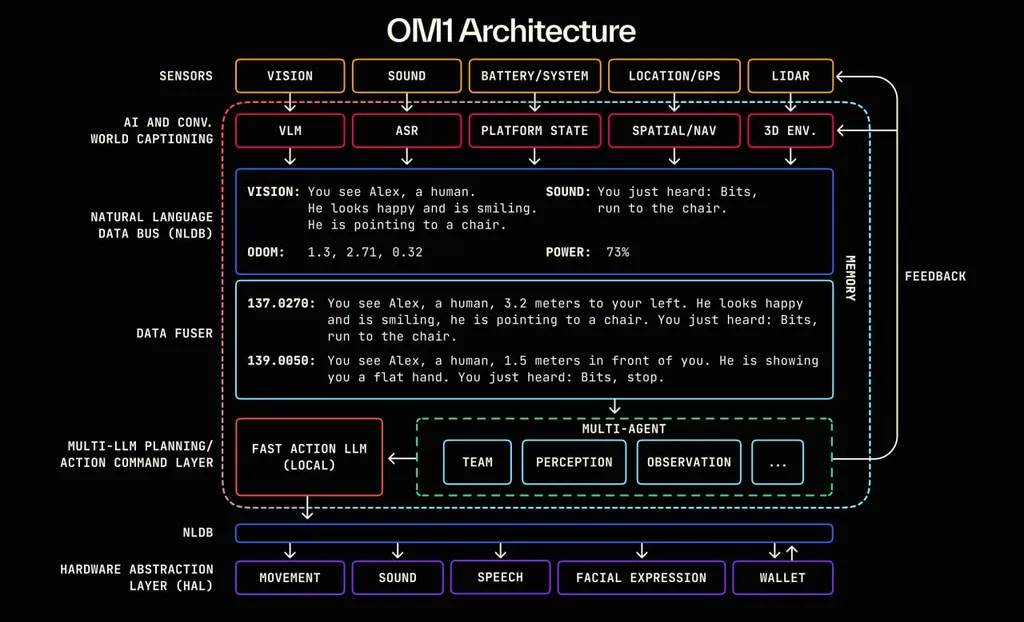
OM1 的架构
Архитектура OM1
具体到架构,OM1 的七层链路如下:
Конкретная структура OM1 состоит из семи уровней:
-
Sensor Layer(传感器层)收集信息:摄像头、LIDAR、麦克风、电池状态、GPS 等多模态进行感知输入。
-
AI + World Captioning Layer(世界理解层)翻译信息:多模态模型将视觉、语音、状态转为自然语言描述(如“你看到一个人在挥手”)。
-
Natural Language Data Bus(自然语言总线)传递信息:所有感知被转成带时间戳的语言片段,在不同模块间传递。
-
Data Fuser(情境融合层)组合信息:整合多源输入,生成用于决策的完整语境(prompt)。
-
Multi-AI Planning/Decision Layer(多智能体规划层)生成决策:多个 LLM 读取语境,结合链上规则生成行动计划。
-
NLDB 下行通道:将决策结果通过语言中间层传递给硬件执行系统。
-
Hardware Abstraction Layer(硬件抽象层)做出行动:将语言指令转为底层控制命令,驱动硬件执行(移动、语音播报、交易等)。
-
Sensor Layer(传感器层)收集信息:通过 камеры, LiDAR, микрофоны, мониторинг заряда батареи и GPS обеспечивает мультимодальный ввод данных;
-
AI + World Captioning Layer(世界理解层)翻译信息:мультимодальные модели преобразуют визуальные, аудио и телеметрические данные в описания на естественном языке (например, «перед вами человек, машущий рукой»);
-
Natural Language Data Bus(自然语言总线)传递信息:все полученные данные трансформируются в фрагменты текста с временными метками для передачи между модулями;
-
Data Fuser(情境融合层)组合信息:объединяет источники данных для формирования полного контекста (prompt) для принятия решений;
-
Multi-AI Planning/Decision Layer(多智能体规划层)生成决策:несколько LLM обрабатывают контекст и совместно с ончейн-правилами генерируют план действий;
-
NLDB 下行通道:передает результаты решений аппаратному исполнению через промежуточный языковой слой;
-
Hardware Abstraction Layer(硬件抽象层)做出行动:конвертирует языковые команды в низкие уровни управляющих сигналов для приведения аппаратов в движение (перемещение, голосовое оповещение, проведение транзакций и др.).
快速上手,广泛落地
Быстрый старт и широкое внедрение
为了让一个想法能尽快落地成机器人执行的任务,OM1 内置了这些工具:
Чтобы как можно быстрее превратить идеи в выполняемые роботами задачи, OM1 включает в себя следующие инструменты:
-
快速新增技能:用自然语言和大模型,就能在数小时内给机器人添加新行为,而非几个月的硬编码。
-
多模态组合:轻松融合 LiDAR、视觉、声音等感知,让开发者不必自己写复杂的传感器融合逻辑。
-
预配置大模型接口:内置 GPT-4o、DeepSeek、VLMs 等语言/视觉模型,支持语音交互。
-
广泛的软硬件兼容:支持 ROS2、Cyclone DDS 等主流协议,与现有机器人中间件无缝衔接。无论是 Unitree G1 人形、Go2 四足,还是 Turtlebot、机械臂,都能直接接入。
-
对接 FABRIC:OM1 原生支持身份、任务协调和链上支付,让机器人不仅能单机完成任务,还能参与全球协作网络。
-
Быстрое добавление навыков:новые поведение роботы получают всего за несколько часов с помощью естественного языка и больших моделей, вместо месяцев ручного программирования.
-
Мультимодальная интеграция:легкое объединение данных LiDAR, видео и аудио, избавляющее разработчиков от написания сложной логики сенсорного слияния.
-
Преднастроенные интерфейсы больших моделей:встроены языковые и зрительные модели GPT-4o, DeepSeek, VLM и др., поддерживающие голосовой интерфейс;
-
Широкая аппаратная и программная совместимость:поддержка основных протоколов ROS2, Cyclone DDS и бесшовная интеграция с существующим робототехническим ПО. Платформы Unitree G1, Go2, TurtleBot и манипуляторы подключаются напрямую;
-
Интеграция с FABRIC:нативно поддерживает идентификацию, координацию задач и ончейн-платежи, позволяя роботам не только работать автономно, но и участвовать в глобальной сети взаимодействия.
目前,OM1 已落地于多个真实场景:
На текущий момент OM1 уже успешно внедрена в нескольких реальных сценариях:
-
Frenchie(Unitree Go2 四足机器狗):在 USS Hornet 国防技术展示 2024 中完成复杂场地任务。
-
Iris(Unitree G1 人形机器人):在 EthDenver 2025 Coinbase 展台进行现场人机交互演示,并计划通过 RoboStore 的教育项目进入全美高校课程。
-
Frenchie (четвероногий робот Unitree Go2):выполнил сложные задачи на площадке в рамках выставки оборонных технологий USS Hornet 2024;
-
Iris (человекоподобный робот Unitree G1):провел живую демонстрацию интерактивного взаимодействия с человеком на стенде Coinbase на фестивале EthDenver 2025 и планирует войти в учебные программы университетов США через образовательные инициативы RoboStore.
FABRIC:去中心化的人机协作网络
FABRIC: децентрализованная сеть взаимодействия людей и машин
即便有了强大的大脑,如果机器人彼此之间无法安全、可信地协作,依旧只能各自为战。现实中,不同厂商的机器人往往自建系统、各自为政,技能和数据无法共享;跨品牌甚至跨国协作则更加缺乏可信身份与标准规则。于是,一些难题出现了:
Даже обладая мощным «мозгом», без безопасного и надежного взаимодействия между собой роботы будут вынуждены действовать изолированно. На практике платформы разных производителей часто строят собственные замкнутые системы, где навыки и данные недоступны для обмена. Перекрестное сотрудничество между брендами и даже странами дополнительно осложняется отсутствием достоверной идентификации и унифицированных правил. Отсюда возникают ряд проблем:
-
身份与位置证明:机器人怎么证明自己是谁、在哪、在做什么?
-
技能与数据共享:如何授权机器人共享数据、调用技能?
-
定义控制权:如何设定技能使用的频率、范围与数据回传的条件?
-
Доказательство личности и местоположения:как роботу доказать, кто он, где находится и чем занят?
-
Обмен навыками и данными:как авторизовать роботов для общего доступа к данным и вызова функций?
-
Определение прав доступа:как регулировать частоту использования навыков, границы их применения и условия возврата данных?
FABRIC就是为解决这些问题而设计的。它是 OpenMind 打造的去中心化人机协作网络,为机器人与智能系统提供身份、任务、通信与结算的统一基础设施。你可以把它理解为:
Именно для решения этих задач создан FABRIC. Это децентрализованная сеть взаимодействия, разработанная платформой OpenMind, предоставляющая единую инфраструктуру для идентификации, распределения задач, коммуникации и расчетов между машинами и интеллектуальными системами. Вы можете представить ее себе так:
-
像 GPS 一样,让机器人知道彼此在哪、是否接近、是否适合协作;
-
像 VPN 一样,让机器人们安全直连,不需要公网 IP 和复杂网络设置;
-
像任务调度系统一样,自动发布、接收并记录任务执行全过程。
-
Похожа на GPS: позволяет роботам определять местоположение друг друга, оценивать дистанцию и готовность к совместной работе;
-
Напоминает VPN: обеспечивает безопасное прямое соединение без необходимости использования публичных IP-адресов и сложных сетевых настроек;
-
Работает как система диспетчеризации: автоматически публикует, получает и фиксирует весь процесс выполнения задач.
核心应用场景
Ключевые сценарии применения
FABRIC 已可适配多种实用场景,包括但不限于:
FABRIC уже адаптирована под множество практических задач, включая:
-
远程操控与监控:从任何地方安全控制机器人,无需专用网络。
-
Robot-as-a-Service 市场:像打车一样调用机器人,完成清洁、巡检、配送等工作。
-
众包地图与数据采集:车队或机器人实时上传路况、障碍物、环境变化,生成可共享的高精地图。
-
按需扫描/测绘:临时调用附近机器人,完成 3D 建模、建筑测绘或保险场景下的证据采集。
-
Удаленное управление и мониторинг:безопасный контроль роботов из любой точки мира без выделения выделенных сетей;
-
Рынок Robot-as-a-Service (RaaS):запрос роботов по требованию, например, как вызов такси, для уборки, инспекций, доставки и прочего;
-
Краудсорсинг карт и сбор данных:fleets или отдельные аппараты в реальном времени передают сведения о дорожной обстановке, препятствиях и изменениях среды для создания высокодетализированных общедоступных карт;
-
Сканирование и съемка по запросу:временный вызов ближайших роботов для создания 3D-моделей, архитектурной съемки или сбора доказательств для страховых случаев.
FABRIC 让“谁在做事、在哪里、完成了什么”都可被验证与追溯,也让技能调用与任务执行有清晰的边界。
FABRIC делает всю информацию о том, «кто выполняет работу, где находится и какой результат достигнут», прозрачной и верифицируемой. Также четко регламентируются границы вызова навыков и реализации задач.
长远来看,FABRIC 将会成为机器智能的 App Store:技能可被全球授权调用,调用产生的数据反哺模型,推动协作网络持续进化。
В долгосрочной перспективе FABRIC станет «App Store» для машинного интеллекта: навыки смогут загружаться и использоваться глобально по лицензии, а собираемые данные будут обратно питать модели, стимулируя постоянное развитие кооперативной сети.
Web3 正在把“开放”写进机器社会
Web3 закрепляет принцип «открытости» в обществе машин
现实中,机器人行业正在加速集中,少数平台掌握硬件、算法和网络,外部创新被挡在门外。而去中心化的意义就在于,无论机器人由谁制造、运行在哪个国家,都能在一个开放的网络中合作、交换技能、结算报酬,而不必依附某个单一平台。
На практике отрасль робототехники ускоряет концентрацию: несколько крупных платформ монополизируют оборудование, алгоритмы и сети, блокируя внешний инновационный потенциал. Ценность децентрализации заключается в том, что независимо от производителя или страны эксплуатации, роботы смогут свободно сотрудничать, обмениваться навыками и рассчитываться внутри открытой сети без привязки к единому провайдеру.
OpenMind 用链上基础设施,把协作规则、技能访问权限、报酬分配方式写成公开、可验证、可改进的“网络秩序”
Платформа OpenMind с помощью ончейн-инфраструктуры закодировала правила взаимодействия, права доступа к навыкам и механизмы распределения вознаграждения в открытом, проверяемом и совершенствуемом «сетевом порядке»:
-
可验证身份:每台机器人和每位操作员都会在链上注册独一无二的身份(ERC-7777 标准),硬件特征、职责范围、权限级别都透明可查。
-
公开分配任务:任务不是在封闭黑箱中分派,而是在公共规则下发布、竞价、匹配;所有的协作过程会生成带时间与位置的加密证明,上链存证。
-
自动结算与分润:任务完成后,分润、保险、押金的释放或扣除将自动执行,任何参与方都能实时验证结果。
-
技能自由流通:新技能可通过链上合约设置调用次数、适用设备等,既保护知识产权,也让技能在全球范围内自由流通。
-
Верифицируемая личность:каждый робот и каждый оператор регистрируют уникальный цифровой идентификатор в блокчейне (стандарт ERC-7777), где характеристики оборудования, зона ответственности и уровень доступа публикуются открыто;
-
Открытое распределение задач:задачи назначаются не в закрытых системах, а публикуются, торгуются и сопоставляются по общественным правилам; каждый этап совместной работы фиксируется в виде криптографического сертификата с отметками времени и геолокации;
-
Автоматические расчеты и разделение прибыли:после завершения задачи автоматизируются выплаты, возврат страховки или залогов; любая сторона может мгновенно проверить результат операций;
-
Свободный обмен навыками:новые функции настраиваются через смарт-контракты (ограничение вызовов, перечень совместимых устройств), что одновременно защищает авторские права и способствует свободному глобальному распространению компетенций.
这是一个所有参与者都能使用、监督和改进的协作秩序。对 Web3 用户而言,这意味着机器人经济从诞生之初就具备抗垄断、可组合、可验证的基因——这不仅是一个赛道机会,更是一次将“开放”刻进机器社会底层的机会。
Это порядок взаимодействия, который участники могут свободно использовать, контролировать и совершенствовать. Для пользователей Web3 это означает, что экономика роботов изначально обладает встроенным механизмом сопротивления монополии, композируемостью и проверяемостью — здесь речь идет не просто об инвестиционной возможности, а о шансе навсегда утвердить принцип «открытости» на базовом уровне машинного общества.
让具身智能走出孤岛
Преодоление изоляции воплощенного ИИ
无论是在医院巡视病房,在学校学习新技能,还是在城市街区完成巡检与建模,机器人都在逐渐走出“展台演示”,成为人类日常分工的稳定组成部分。它们 24H 运作,遵守规则,有记忆且有技能,并能与人和其他机器自然协作。
Независимо от того, инспектируют ли они больницы, осваивают новые навыки в учебных заведениях или выполняют маршрутную проверку и трехмерное моделирование в городских районах, роботы постепенно выходят из формата «демонстраций на стендах», становясь неотъемлемой частью повседневного разделения труда. Они функционируют круглосуточно, соблюдают заданные правила, обладают памятью и набором компетенций, способны естественно взаимодействовать с людьми и другими машинами.
要让这些场景真正规模化落地,背后需要的不仅是更聪明的机器,还要有一套让它们彼此可信、互通、协作的基础秩序。OpenMind 已经用 OM1 和 FABRIC 在这条路上铺下了第一批“路基”:前者让机器人真正理解世界并自主行动,后者让这些能力在全球网络中流通。接下来,就是把这条路延伸到更多城市和网络中,让机器成为社会网络中可依赖的长期伙伴。
Для перевода подобных сценариев на уровень массового внедрения недостаточно просто повысить «интеллект» роботов; необходима базовая инфраструктура доверия, совместимости и взаимодействия. OpenMind уже проложила первые «укрепления» на этом пути с помощью OM1 и FABRIC: первая дает роботам способность действительно понимать окружение и действовать автономно, вторая обеспечивает циркуляцию этих компетенций в глобальной сети. Дальнейшая задача — расширить это покрытие на новые города и цифровые среды, превратив машины в надежных долгосрочных партнеров социального интернета.
OpenMind 的路线很明确:
Стратегический курс OpenMind выглядит следующим образом:
短期:完成 OM1 核心功能原型和 FABRIC MVP,上线链上身份与基础协作能力;
Краткосрочная перспектива:доведение до готовности прототипа ключевых функций OM1 и версии MVP для FABRIC, вывод ончейн-идентификации и базовых инструментов взаимодействия;
中期:在教育、家庭、企业中落地 OM1 和 FABRIC,连接早期节点、聚集开发者社区;
Среднесрочная перспектива:внедрение OM1 и FABRIC в образовательную сферу, домашние хозяйства и корпоративный сектор, подключение первых узлов сети и консолидация сообщества разработчиков;
长期:把 OM1和 FABRIC 打造成全球标准,让任何机器都可以像接入互联网一样接入这个开放的机器协作网络,并形成可持续运行的全球机器经济。
Долгосрочная перспектива:утверждение стандартов OM1 и FABRIC на мировом уровне, предоставление любому устройству возможности подключаться к этой открытой сети взаимодействия с такой же легкостью, как в интернете, и формирование устойчивой глобальной экономики машин.
在 Web2 时代,机器人多被锁定在单一厂商的封闭系统中,功能和数据无法跨平台流动;而在 OpenMind 构建的世界中,它们是开放网络的平等节点:能自由加入、学习、协作和结算,并与人类共同构成可信互联的全球机器社会。OpenMind 提供的,正是让这种转变可规模化的能强大能力。
В эпоху Web2 роботы обычно привязаны к замкнутым системам отдельных вендоров, что блокирует кроссплатформенный обмен функционалом и данными. В архитектуре OpenMind они представляют собой равноправные узлы открытой сети: могут свободно присоединяться, обучаться, взаимодействовать и проводить расчеты, формируя с людьми глобальное общество машин с доверенным подключением. Именно эта мощная база способна масштабировать описанные выше трансформации.
Присоединяйтесь к официальному сообществу TechFlow
Telegram:https://t.me/TechFlowDaily
X (Twitter):https://x.com/TechFlowPost
X (Twitter) EN:https://x.com/BlockFlow_News
 @openmind_agi












