


399ドルの黄色いアヒルに秘められたHugging Face最大の野望
著者| 宇宙猿
編集| 靖宇
ロボットで、一目見ただけで思わず笑ってしまうものはほとんどない。
8月27日、Hugging Face傘下のPollen RoboticsがMicroduckの予約販売を開始した。
身長25センチメートル、重さ800グラム以下の二足歩行ロボットアヒル。4色のバリエーションがあり、価格は399ドル、クリスマスまでに出荷される。歩行可能であり、しゃがんで立ったり、押されて転んでも自力で起き上がったりする。さらに取り外し可能なローラーブレードを取り付けてスケートもしられる。首は関節式で、頭を下げて床の靴下やマーカーペンを咥えると、そのまま体を起こして「戦利品」をくわえたまま立つことができる。

Microduckサッカー試合|写真提供:Hugging Face
音声対話機能はなく喋らないが、マイクとスピーカーを備えており、初期設定後、各Microduckは独自の「声のアイデンティティ」を生成する。
公式のコンセプトは明確だ――それはアシスタントではなく、生きた生き物として扱うことである。
単に「可愛い」とだけ見ていたら、このアヒルの裏側に隠れたものを大半が過小評価していることになる。
01 箱を開けるだけで遊べる「電子ペット」
箱の中身はシンプルだ――ロボット本体、バッテリー1個、USB-Cケーブル、ゲームパッド。充電してパッドとペアリングすれば、アヒルは動き出す。
工場出荷時には7つの行動方針がプリインストールされており、それぞれ強化学習で訓練された独立した動作モデルになっている。コントローラーのスティックを押すと、Microduckは短い脚を広げて前進する。歩行スタイルはふらつきがあるものの、スピードはゆっくりながらも安定している。手を離すとすぐに停止し、まっすぐに立つ。

翼はないものの、バランス感覚はかなり良い|写真提供:Hugging Face
ボタン操作で異なる動作がトリガーされる――しゃがむ、立ち上がる、足を上げてボールを蹴るなど。GIFを見ると、繰り返し再生したくなるのは断然「自分自身で起き上がる」瞬間だろう。後ろから押して転ばせると、仰向けで1秒間床に倒れ込むが、すぐに体を引き締め、首を起こして一連の動作でサッと起き上がり立つ。その一連の動作は見事なほどスムーズだ。

嘴のパートは実際に靴下を咥えられるほか、ローラースケートも楽しめる|写真提供:Hugging Face
くちばしで物を掴むことも可能だ。頭を下げて口を開け、床の小さなオブジェクトを咥え、顔を上げて数歩歩く――この動作は「Grab」と呼ばれ、まるで本物のアヒルが水辺で魚を掬っているようだ。
アクセサリーパックには取り外し可能なローラーベースのペアが含まれており、装着すると「スケートモード」が解放される。他にも蹴れる小型ボール、カメラで追跡用のレーザーポインター、NFCタグが含まれている。NFCタグには異なる行動コマンドを事前に登録して机の上に貼っておけば、アヒルが近づいてスキャンするだけで対応する動作がトリガーされる。

ユーザーはシミュレーション環境で仮想のアヒルを訓練し、様々な動作を学ばせることができる|写真提供:Hugging Face
要するに、箱を開けて体験するまでの設計思想はボストンダイナミックよりもGeekParkに近い。コードを一切知らなくても遊べるようになっているが、もしプログラミングを知っていれば遊びの幅は指数関数的に広がる――工場出荷時の動作全てを再訓練することも、ゼロから全く新しい行動を訓練して実機にデプロイすることも可能だ。

異なるカラーバリエーションのアヒルたちが並んでいる|写真提供:Hugging Face
4つのカラーバリエーションにも意味がある。Hugging Faceによれば、アヒルのデザインを選んだ理由は、ロボットの比率やふらつく歩行スタイルが元々アヒルに似ているからだ。4色(ミルクホワイト、グラファイト、ラベンダー、スカイブルー)を並べると、「まるで同じ機械が列をなしているのではなく、個々のキャラクターを持つ一群に見える」。

公式ステッカーを使って自分でアヒルをカスタマイズ可能|写真提供:Hugging Face
公式からはステッカーも付属しており、唇や目を張って個性豊かな飾り付けができる。複数のアヒルを一緒に置くとチームを組み合わせてサッカーを楽しめ、賑やかで楽しい雰囲気になる。
02 コミュニティの中で育ったアヒル
Microduckが突如として現れた製品というわけではない。
前身となるのはOpen Duck Miniで、Pollen Roboticsの開発エンジニアであるAntoine Pirrone氏が発起したオープンソースプロジェクトだ。インスピレーションの源はディズニーの「ギャラクシー・スクワードロン」アトラクションに登場するBDXロボット――二足歩行で表情豊富な小さなキャラクターだった。Pirrone氏は3Dプリントと廉価なサーボモータを使ってこれを再現しようと考え、材料費は約400ドルだった。ただし条件は、手元にプリンターと半田ごてがあればのこと。

アヒルの前身であるOpen Duck Mini|写真提供:AIFITLAB
このプロジェクトはGitHubで2600以上のスターを獲得した。今年6月のGoogle I/Oでは、2体のOpen Duck Miniがステージに登場し、それぞれRaspberry Pi 5とJetson Orin Nano上でGoogleのGemma 4モデルを駆動させ、クラウド接続なしでデバイス側の音声推論を行った。このデモは多くの人々に、数百ドルのハードウェアでも十分に実用的な言語モデルをローカルで実行可能であることを初めて意識させた。
だがMicroduckの方向性はあのデモとは正反対だ。Open Duck Miniが最も注目されたのは推論の実行――デバイス上で小規模モデルに「喋らせる」ことだった。一方、Microduckのコアセールスポイントは制御にある――戦略モデルがロボットを「行動させる」ことだ。工場出荷時にプリインストールされている7つの行動はすべて強化学習の戦略であり、MuJoCo物理エンジン内で訓練された後、実機にデプロイされ50Hzの周波数で動作する。
言い換えれば、Pirrone氏のコミュニティプロジェクトはPollen社に引き継がれ商業化・量産化されたが、核となる理念は変わらない。より多くの人が強化学習とsim-to-realを実際に触って学べる物理プラットフォームを提供することだ。
03 「オープンソース」だが、半分だけ
MicroduckのソフトウェアスタックはApache 2.0ライセンスに基づき完全にオープンソース化されており、SDK、MuJoCoシミュレーション環境、そして完全な強化学習訓練パイプラインが含まれる。工場出荷時の7つの動作ポリシーもすべて公開されており、forkして修正・再訓練し、実機に再デプロイすることができる。公式はさらにユーザーに対して、自身が訓練した新しい行動をコミュニティに公開し、他のアヒルでも学習できるように促している。
Hugging Face CEOであるClem Delangue氏のX(旧Twitter)での宣伝文句は非常に直接的だ。「399ドルのオープンソースロボット。強化学習で新しい芸を教え込める。」

現在のアヒルが実施できる一部の動作|写真提供:Hugging Face
しかし厳密には、「オープンソースロボット」という表現には多少の水気が含まれている。Pollen Roboticsは明確に声明を出し、ハードウェア設計図や回路図はオープンソース化しないと明言した。つまり、アヒルを動かす「脳」となる全ての部分を閲覧・修正・再訓練することは可能だが、「身体」を構築するための設計図はロックされているという意味だ。
これはオープンソースの魂が、クローズドソースの躯体を走る製品ということになる。
純粋なオープンソースコミュニティにとっては一つの残念な点かもしれない。しかしビジネスの観点から見れば、その論理は明白だ。ハードウェアはPollen社の堀(競合優位性)であり、ソフトウェアを開放するのはエコシステムを構築するためである。Hugging Faceが最も得意としているのは、開発者コミュニティをフラインホイールのように循環させることだ。モデルパラメータの開放によってHugging Face HubはAI分野のGitHubとなり、彼らは今度はロボット行動戦略において同じロジックを再現したいと考えている。
歩き方の戦略を訓練し、Hubに公開し、他者がダウンロードして自分のアヒルで実行する。これが物理世界における「モデルは他人の成果を基盤に積み重ねることができるために有用である」という言葉の現実への投影だ。
04 Hugging Faceの具身知能(エンボディドAI)チェスボード
Microduckを理解するには、過去2年間にわたるHugging Faceの具身知能における配置の中で捉える必要がある。
2024年初、Hugging FaceはテスラからRemi Cadene氏を招へいし、チーフリサーチサイエンティストに任命した。彼は全く新しいオープンソースロボットプロジェクトを率いている。数ヶ月後にはLeRobotがリリースされた。これはエンドツーエンドのロボット学習向けオープンソースツールキットで、「ロボット領域におけるTransformers」を標榜し、データセットのホスティング、モデル訓練、物理シミュレーションを一体化させている。
2025年4月、Hugging Faceはフランス・ボルドーに拠点を置くPollen Roboticsを買収し、約20名の従業員をチームに加えた。Pollenの旗艦製品であるReachy 2は定額約7万ドルの研究級二足歩行ロボットで、すでにコーネル大学やカーネギーメロン大学などの一流大学に導入されている。だが7万ドルという価格はどうしても狭い市場を対象とする。
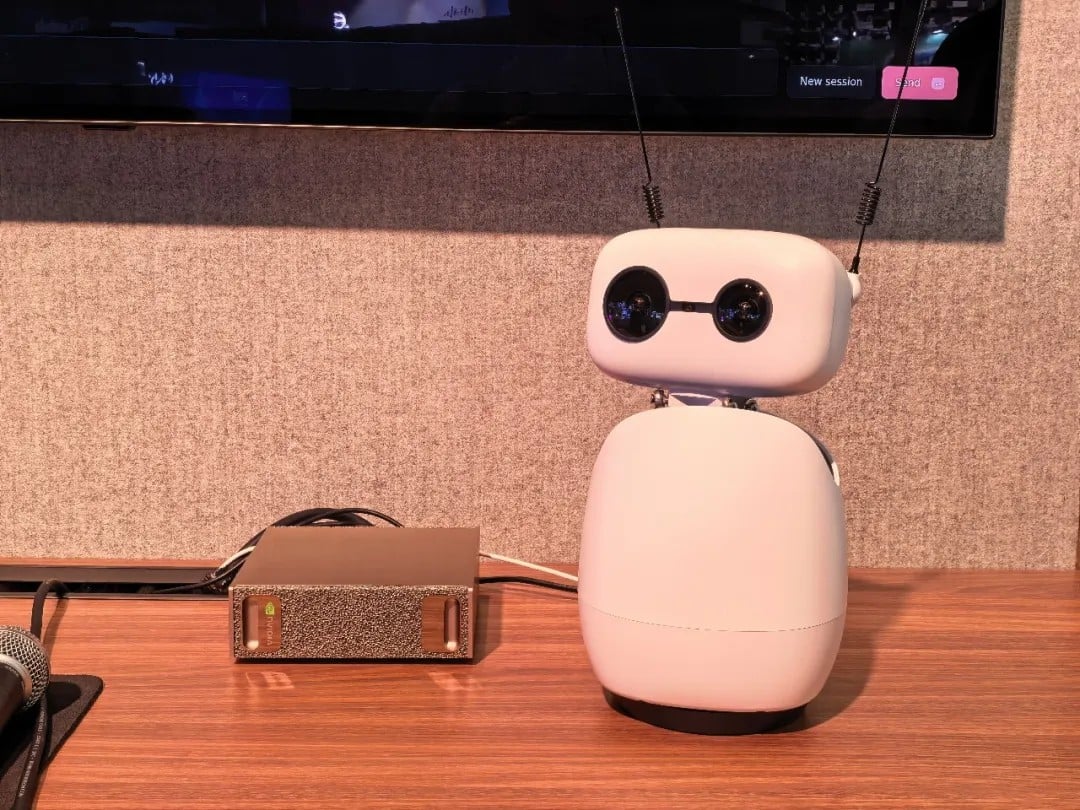
今年の3月、GTC大会にてGeekParkがReachy Miniロボットと対談した様子を撮影|写真提供:GeekPark
買収完了からわずか3か月後の2025年7月、Reachy Miniが発表された。背丈28センチメートル、価格399ドルからの卓上型ロボットで、会話インタラクション、表情アニメーション、視覚認識を主な特徴としている。今年1月のCESでは、ジェンスン・ファン(黄仁勳)氏が自ら基調講演でDGX SparkとReachy Miniを組み合わせたデモを行い、「あなた専用のオフィスR2-D2」というラベルを貼付けた。Pollen社の発表によると、Reachy Miniの累計出荷台数は3000台に達している。
今この流れを振り返ると、論理は非常に明確だ。LeRobotがプラットフォームを構築し、Pollenがハードウェアを担当する。Reachy Miniは「インタラクション」を狙い、Microduckは「アクション」を狙う。2つの製品ラインは競争するのではなく互いに補完関係にある。Reachy Miniは頭部を持ち、アンテナがあり、喋るので、対話型AIや視覚モデルのキャリアに適している。一方、Microduckは脚を持ち、歩行可能で物を掴むことができ、強化学習や運動制御の実験プラットフォームに向いている。
Hugging Faceは500ドル未満という価格帯で、デスクトップ上で具身知能が最重要視する2つの研究領域を同時にカバーしようとしている。
05 130億ドルのアヒル
これらすべての配置には、いまひとつ大きな背景が加わった。
Microduckの予約販売が開始されたまさにその日、複数のメディアがNvidiaが約129億ドルでHugging Faceを買収する協議で大枠で合意したと報じた。取引が成立すれば、これはNvidia史上最大の買収の一つとなる。
Nvidiaの意図はそれほど難しく想像できるものではない。オープンソースモデルの繁栄はGPU需要を直接押し上げる。Hub上でのモデル訓練や推論のたびに、より多くの計算資源消費を意味しうるからだ。だがモデルエコシステムに加えて、Nvidiaの具身知能における野心もまた膨大である。
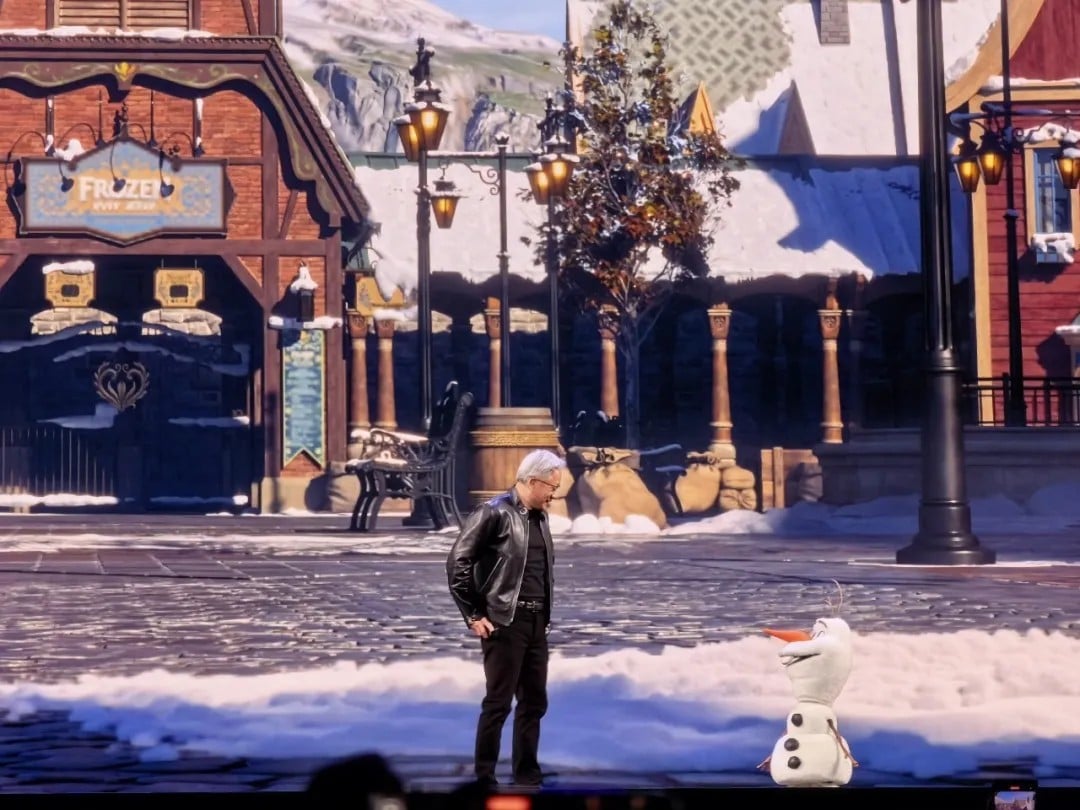
今年のGTC大会終盤、ジェンスン・ファン氏とSnowyロボットとのインタラクション|写真提供:GeekPark
Isaac SimからGR00T基盤モデル、Cosmosワールドモデルに至るまで、Nvidiaは既にシミュレーションからデプロイメントに至る全層のロボットツールの構築を進めている。Hugging Faceが提供するLeRobot、Pollen社のハードウェア、そして開発者コミュニティは、この体系における「低コストハードウェアエントリーポイント」と「コミュニティフラインホイール」という2枚のピースをちょうど埋める役割を果たす。
399ドルのアヒルは、Nvidiaのチェス盤の上では、最も安価ながら最も効果的なユーザー獲得ツールとなりうる。世界中の学生、研究者、愛好家がMicroduckで強化学習のフルプロセスを走り抜け、自然とNvidiaの具身知能エコシステムのユーザーへと成長していくのだ。
ただし買収は不確実性も伴う。Hugging Faceの中核価値観はオープンソースと中立性にある。Meta、Google、Mistralなど全ての企業が持つモデルを同時にホスティングしている。一旦Nvidia傘下に入れば、この中立性が維持できるかどうか、コミュニティが本当に足を挙げて支持するかどうかは未解決の問題だ。
Microduckそのものがロボット工学のいかなる核心的難題を解決するわけではなく、Pollen社自身もそれを認めている。だが、それがより多くの人々にそうした難題を直接触れる機会をもたらす可能性は十分にある。具身知能がまだ大規模商業化の段階に至っていない今、より多くの人々に「参画」してもらうことは、技術的な飛躍そのものよりももしかしたら重要なことなのだろう。
このアヒルはしっかり立っている。そして背後にあるあの巨大なチェスゲームは、ようやく始まったばかりだ。
















